見て、触って、ロボットのずれを直す
どんな研究?
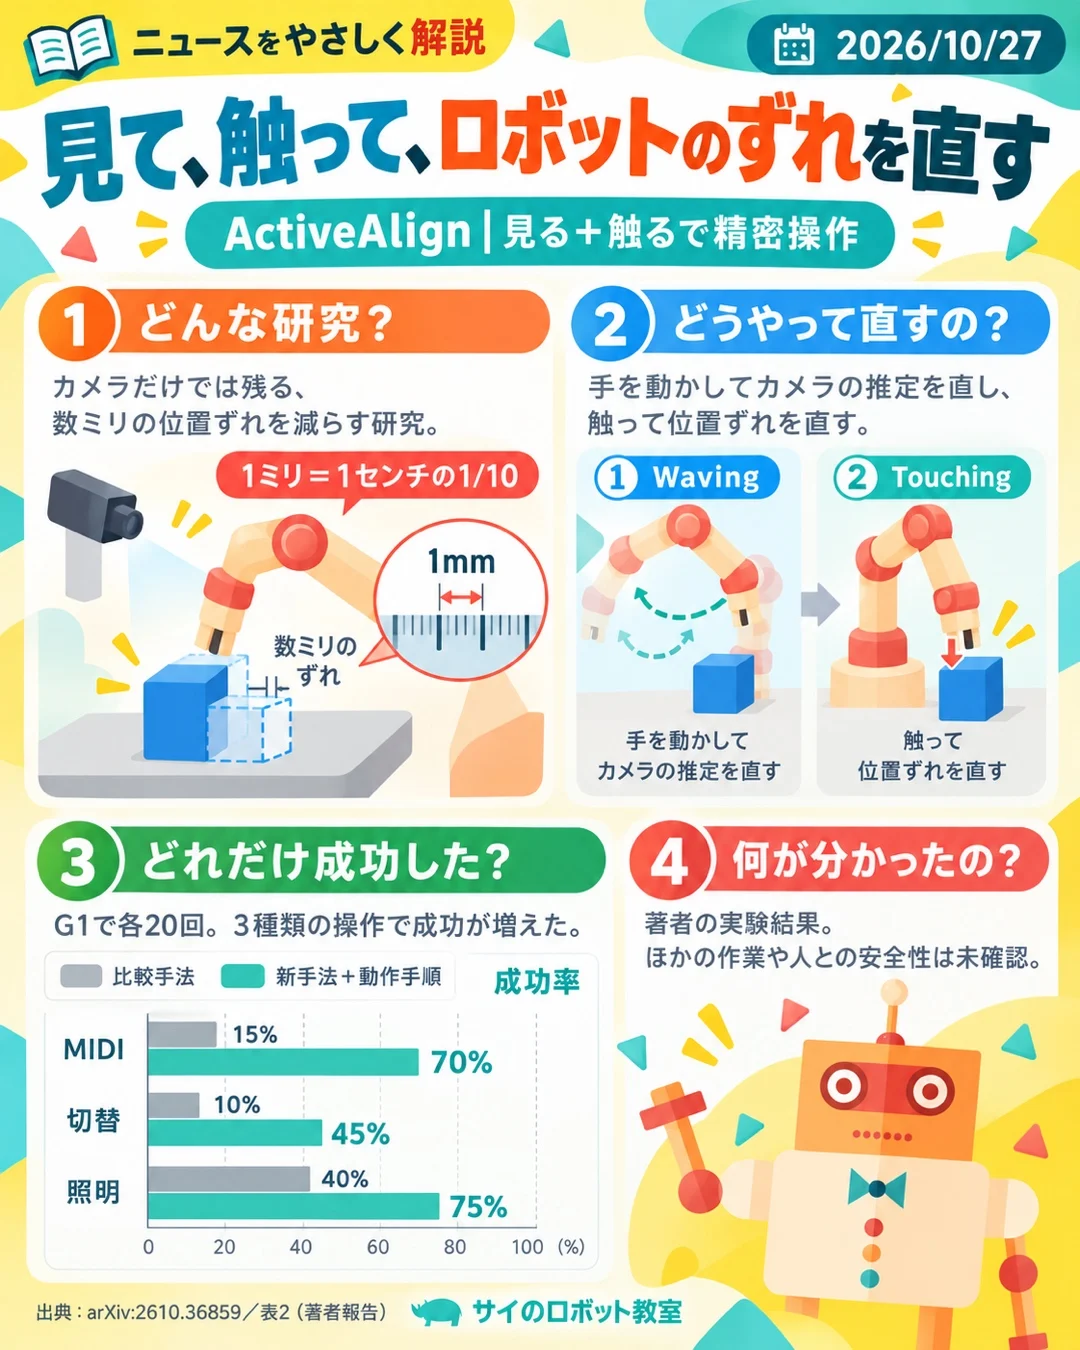
2026年10月27日、ロボットの細かな操作を助ける「ActiveAlign」の論文が公開されました。カメラだけでは残る、数ミリの位置ずれを減らす研究です。1ミリは1センチの10分の1です。
どうやって直すの?
まず「Waving」で手を動かし、その見え方からカメラの位置や向きの推定を直します。次に「Touching」で指先を対象物に触れさせ、触覚センサーの反応から、物の位置ずれを調べて直します。
どれだけ成功した?
人型ロボットUnitree G1で各20回試しました。MIDIスライダーは成功3回から14回、切替スイッチは2回から9回、照明スライダーは8回から15回へ。比較はキーポイントによる計画と、新手法に動作手順を組み合わせた条件です。
何が分かったの?
著者の実験では、見てから触れて確かめる方法で成功が増えました。ただし、どんな作業にも使えるか、人と安全に働けるかは、この結果だけでは分かりません。
公式情報
arXiv:ActiveAlign(投稿日)
論文全文:手法・実験結果(表2)
#サイのロボット教室 #ロボット #ActiveAlign #触覚