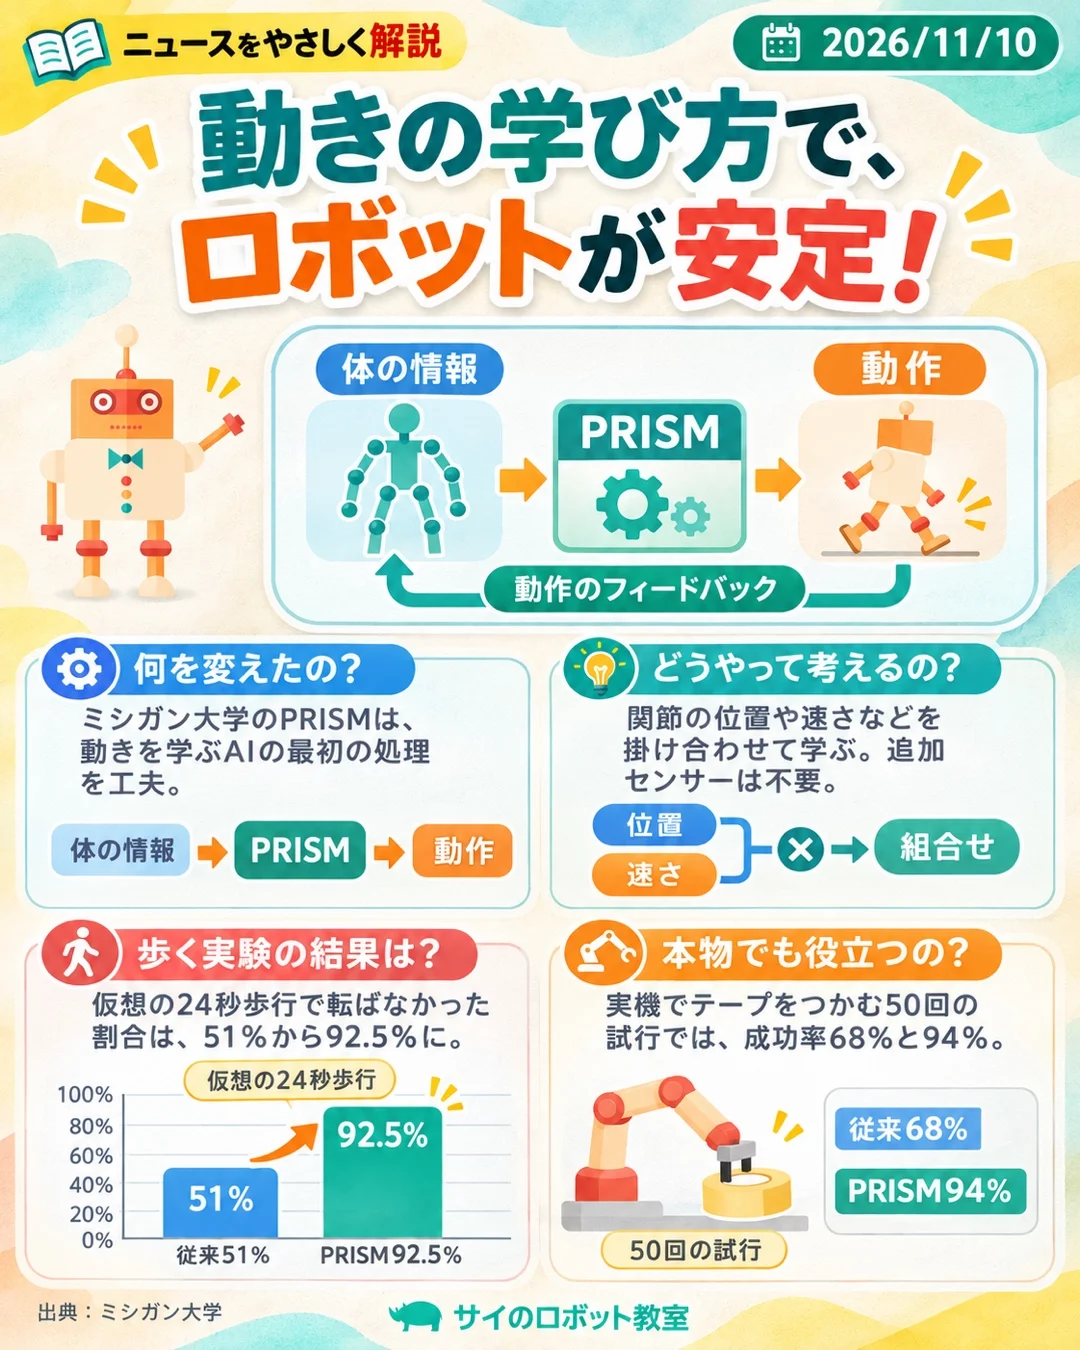
動きの学び方で、ロボットが安定!
何を変えたの?
ロボットは動くたびに姿勢が変わり、センサーが受け取る情報も変わります。ミシガン大学は11月10日、動きを学ぶAIの最初の処理を変える仕組み「PRISM」を紹介しました。体の情報を組み合わせます。
どうやって考えるの?
PRISMは、関節の位置や動く速さ、目標などの情報を掛け合わせ、動きの関係をつかみます。新しいセンサーを増やす仕組みではありません。AIをただ大きくするだけでなく、情報の扱い方を工夫したのです。
歩く実験の結果は?
コンピューター内の歩行実験では、24秒間転ばずに歩ききれた割合が、従来方式の51%に対しPRISMでは92.5%でした。実際の街を歩いた結果ではなく、条件を決めた仮想実験の数字です。
本物でも役立つの?
本物のロボットの腕でテープをつかむ実験も行いました。同じお手本を使った50回の試行で、成功率は従来方式68%、PRISM94%でした。どんな作業でも同じ結果になるとは限らず、課題ごとの確認が必要です。