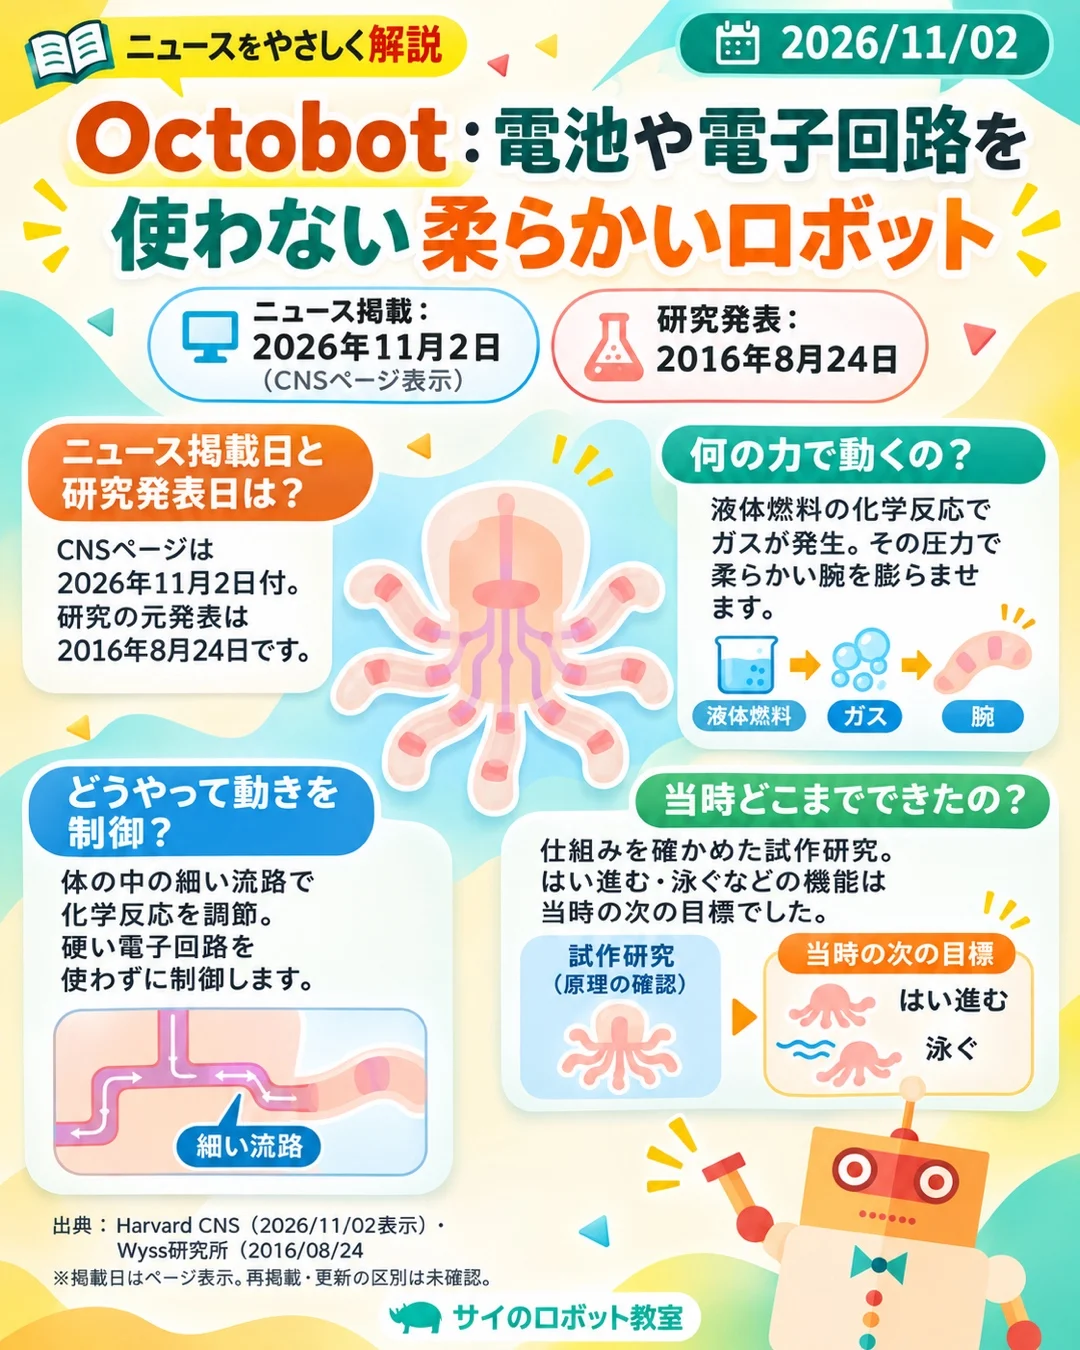
Octobot:電池や電子回路を使わない柔らかいロボット
ニュース掲載日と研究発表日は?
Octobotを紹介するハーバード大学CNSのページには、ニュース掲載日として2026年11月2日と表示されています。研究の元発表は2016年8月24日です。CNSの日付が再掲載日か更新日かは確認できません。
何の力で動くの?
Octobotは、タコをヒントにした柔らかいロボットです。体の中の液体燃料の化学反応でガスを発生させ、その圧力で腕を風船のように膨らませます。電池や電子回路を使わず、動きを生み出す研究試作機です。
どうやって動きを制御?
体の中には、液体やガスが通る細い流路があります。この柔らかい仕組みが化学反応の進み方を調節します。動力と制御の両方を、硬い電子回路を使わず柔らかい体に組み込んだことが特徴です。
当時どこまでできたの?
柔らかい材料で自律的に動く仕組みを示す試作研究でした。大学は2016年当時、はい進む・泳ぐ・周囲と関わる機能を次の目標としていました。泳ぎ回る完成品の発表ではありません。
公式情報
Harvard CNS:ページ表示日2026年11月2日の紹介記事
ハーバード大学Wyss研究所:2016年8月24日の元発表
Nature:2016年8月24日公開の研究論文
#サイのロボット教室 #ロボット #ソフトロボット #科学 #Octobot