2026年9月 ミドルR|ロボアーム 第1回
2026年9月/ミドル/働くロボット「ロボアーム」
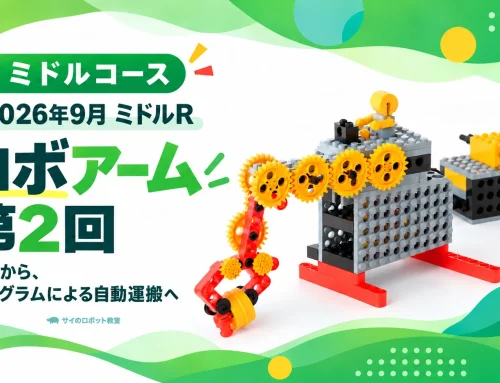
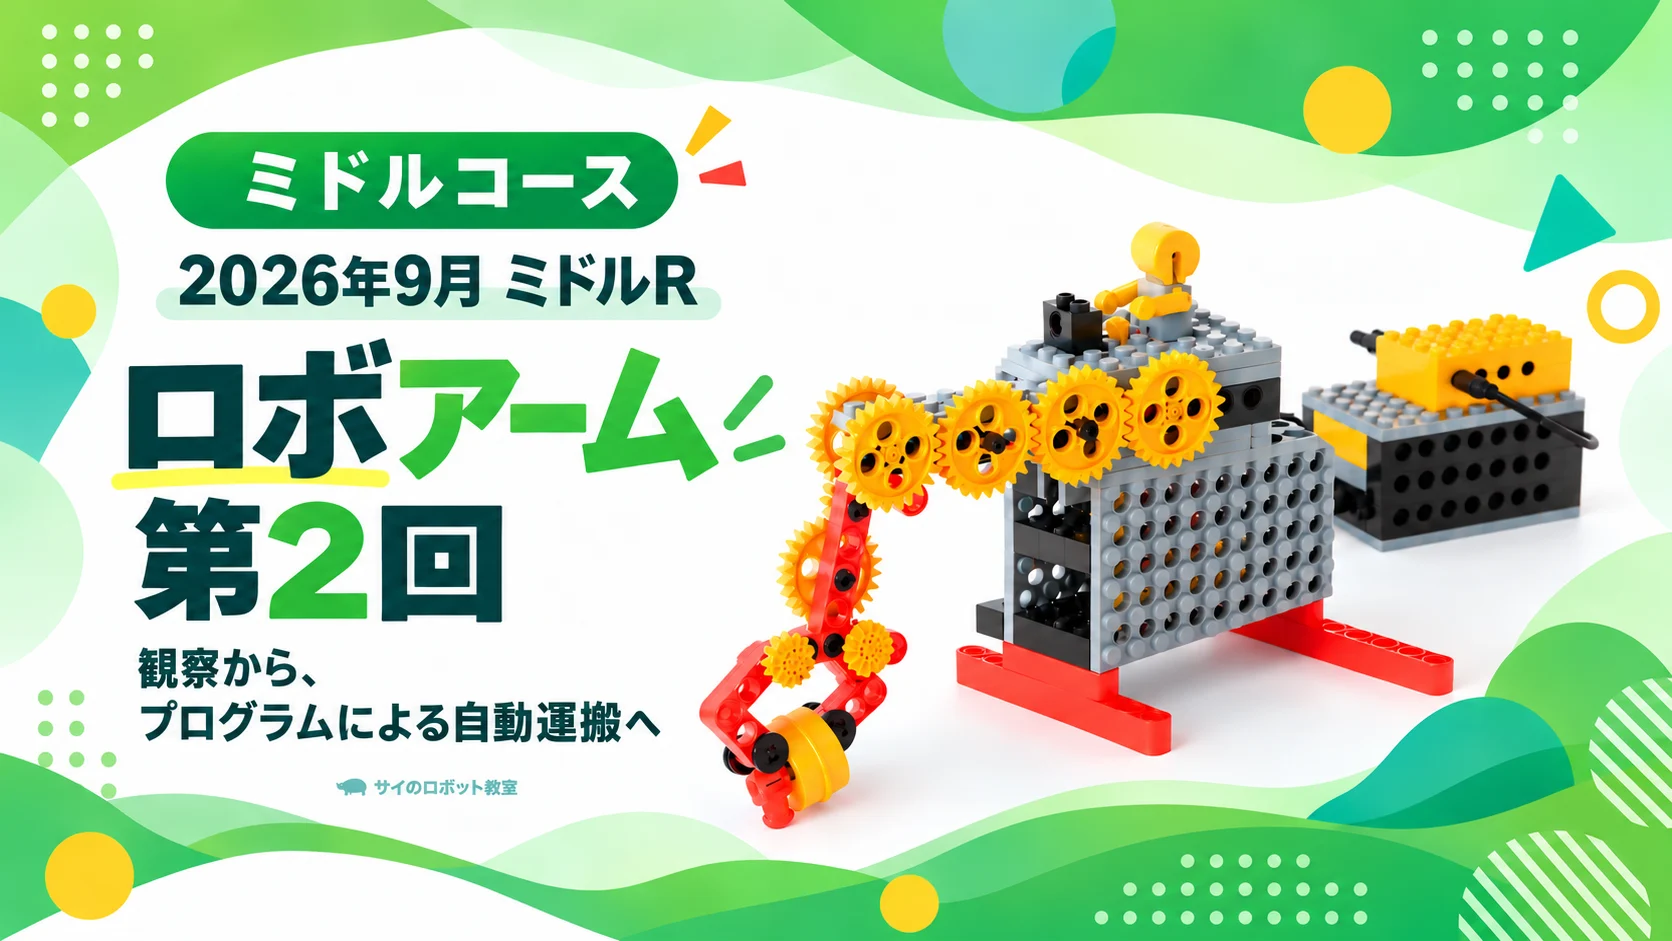
今回紹介するのは、物をつかみ、持ち上げて運ぶ「ロボアーム」です。第1回は、長いアームとその先のハンドを備えた基本のロボットを組み立て、実際の動きを確かめます。
腕を伸ばしたような姿のロボットは、どのように物をつかみ、運ぶのでしょう。完成した形を見るだけでなく、一つひとつの動きに注目していきます。
つかむ、持ち上げる、運ぶ、離す
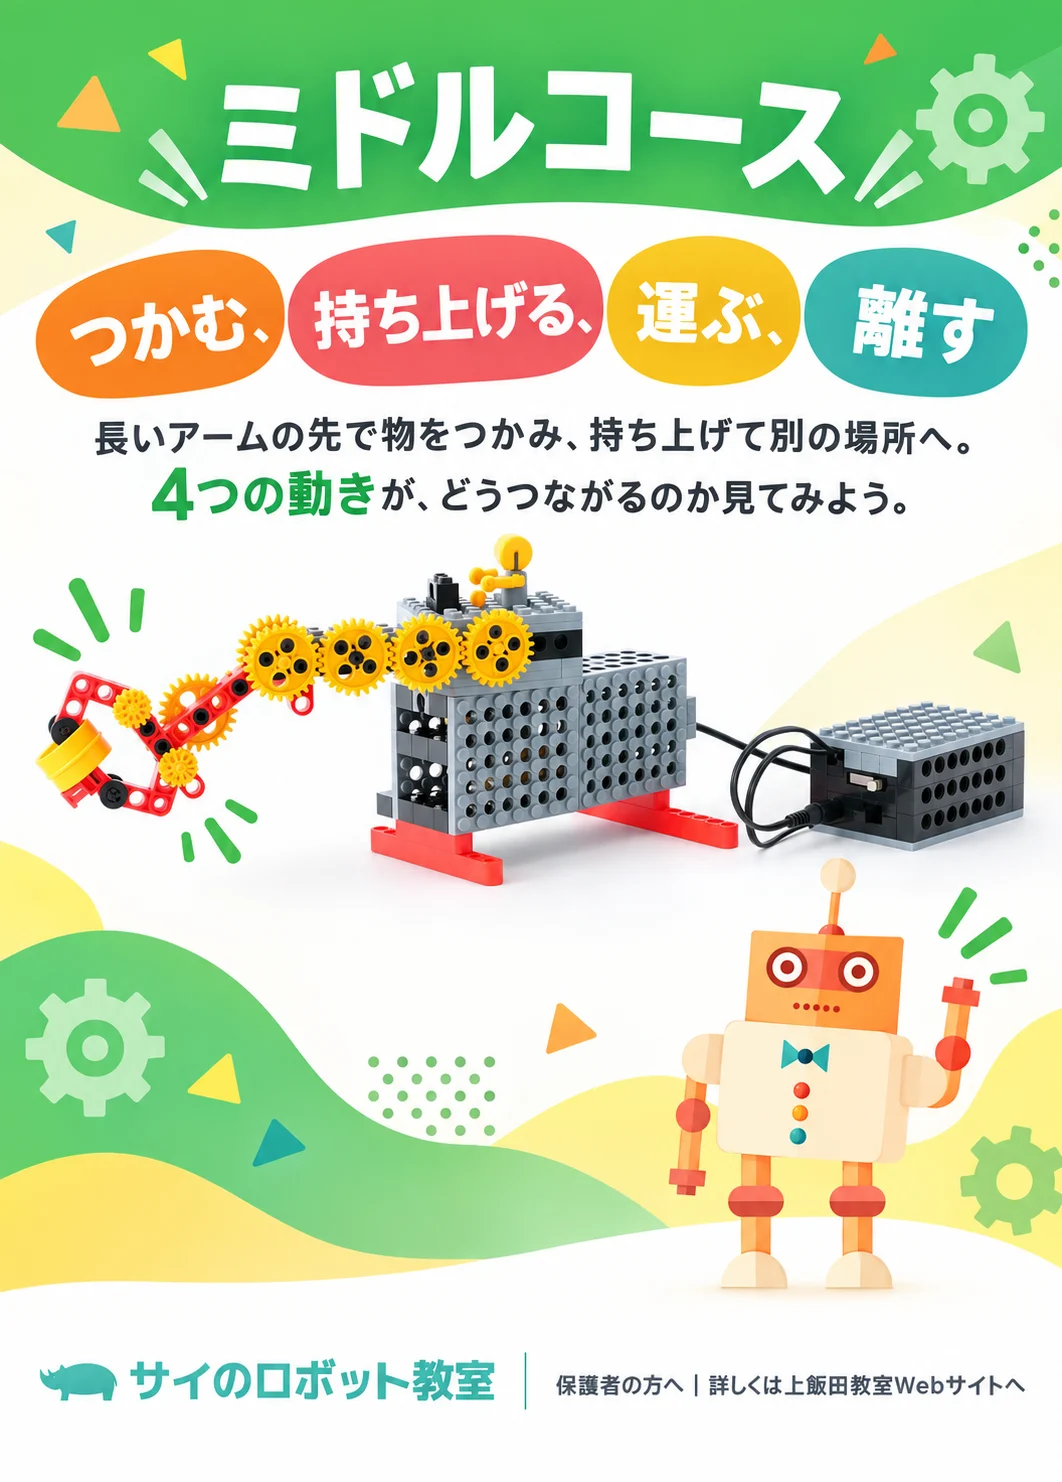
ロボアームが行うのは、物をつかみ、持ち上げ、回転して運び、離すという4つの動きです。
長く伸びたアームが向きを変え、その先にあるハンドが開いたり閉じたりします。人の腕や手にも似た動きが、一つのロボットの中でどのようにつながっているのか。まずは完成したロボアームを動かしながら確かめます。
長いアームとハンドを組み立てよう
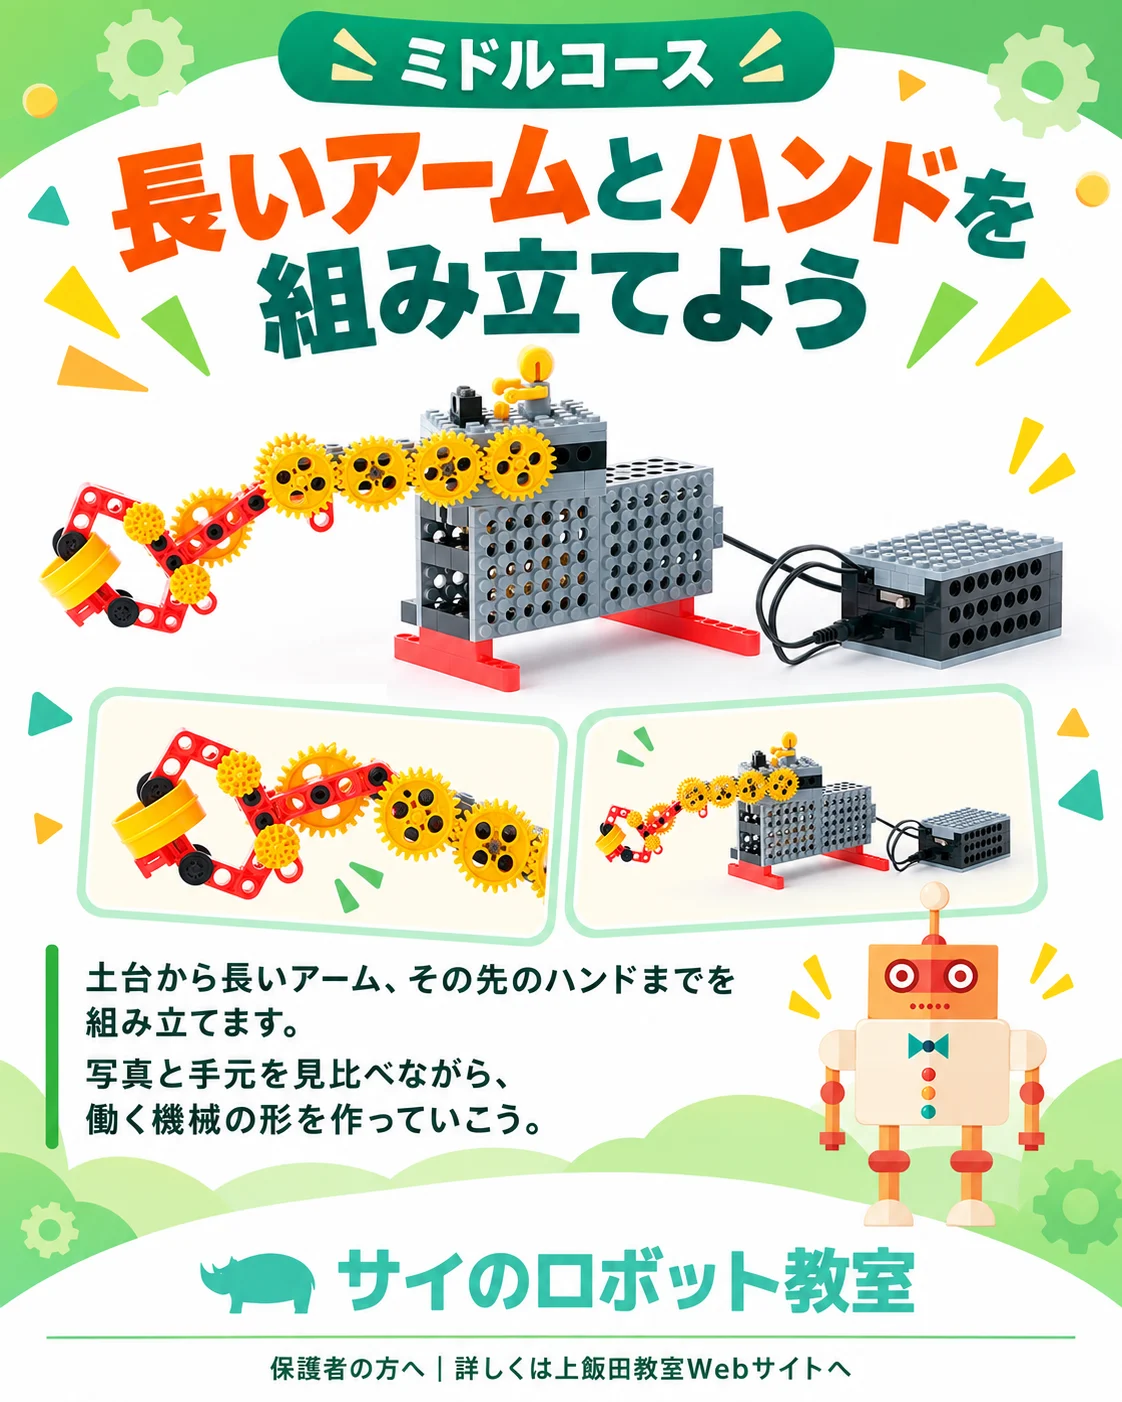
第1回では、ロボットの土台から長いアーム、その先で物をつかむハンドまでを組み立てます。完成すると、横に伸びたアームとハンドが目を引く、働く機械らしい姿になります。
同じようなパーツも、場所や向きによって役割が変わります。テキストの写真と手元を見比べながら、少しずつ形にしていく時間です。
サイのロボット教室 上飯田教室では、一人ひとりのペースを大切にし、迷ったときもすぐに答えを示すのではなく、子ども自身が見直し、確かめる過程を支えます。
スイッチの向きを変えると?
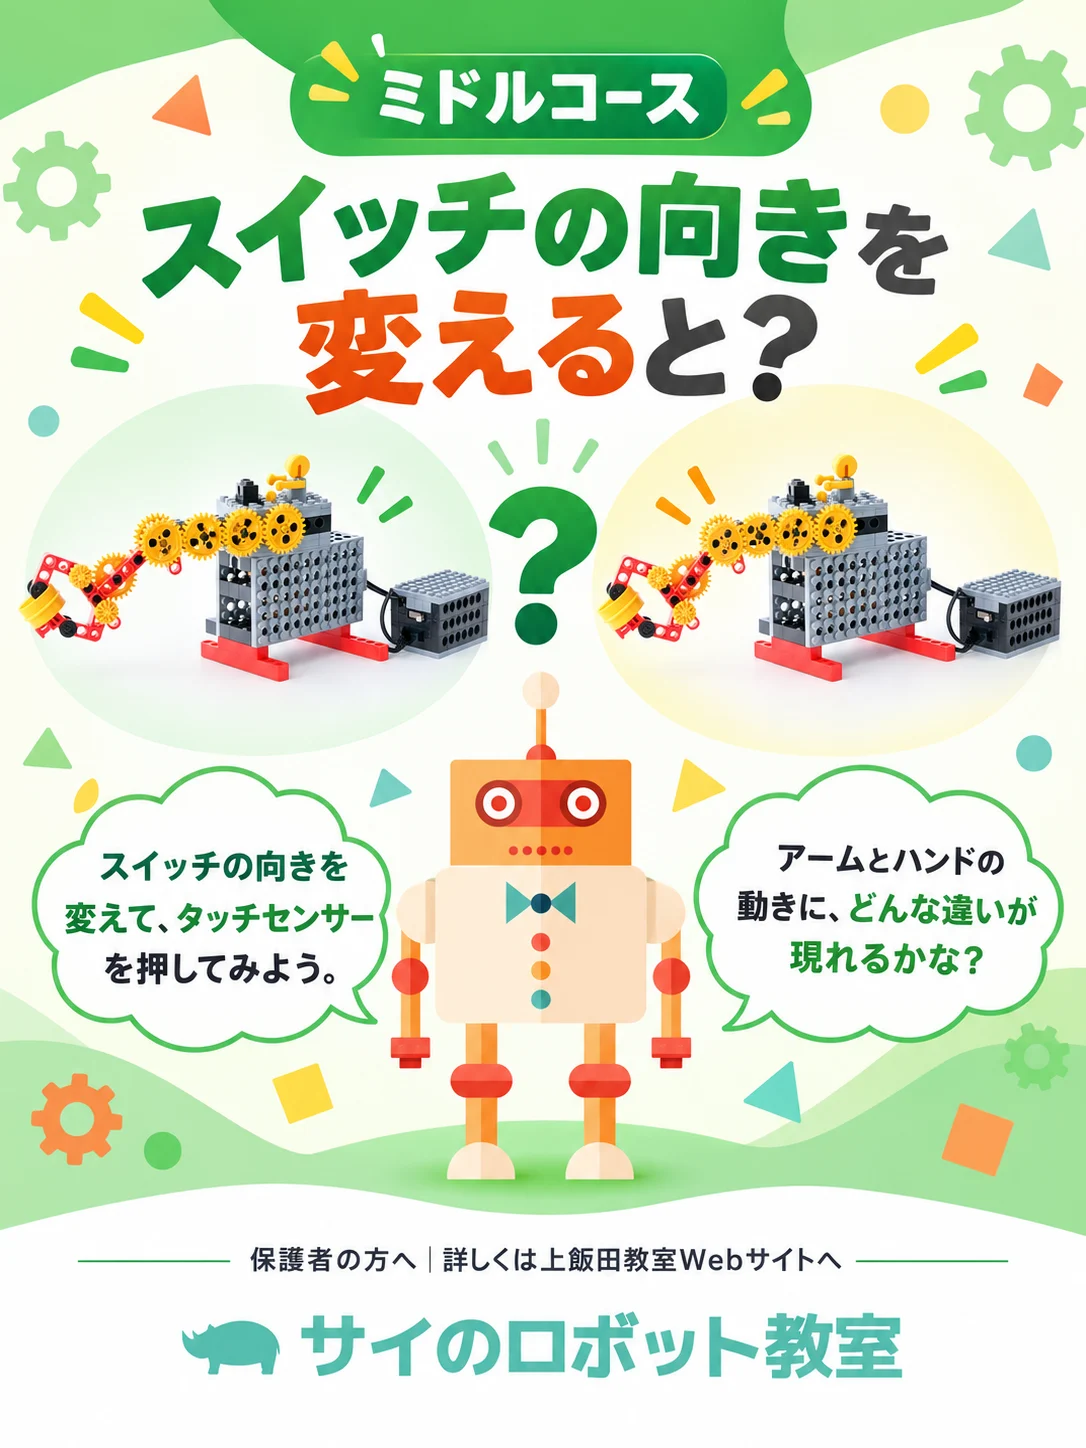
完成したロボアームは、タッチセンサーとスイッチを使って動かします。スイッチの向きを変えてタッチセンサーを押すと、ロボアームの動きにはどのような違いが現れるでしょうか。
動いた結果だけでなく、アームの向きやハンドの開き方にも注目してみます。「さっきと何が違った?」と見比べることで、ロボットを操作する面白さが広がります。
完成したら、動きをよく見てみよう
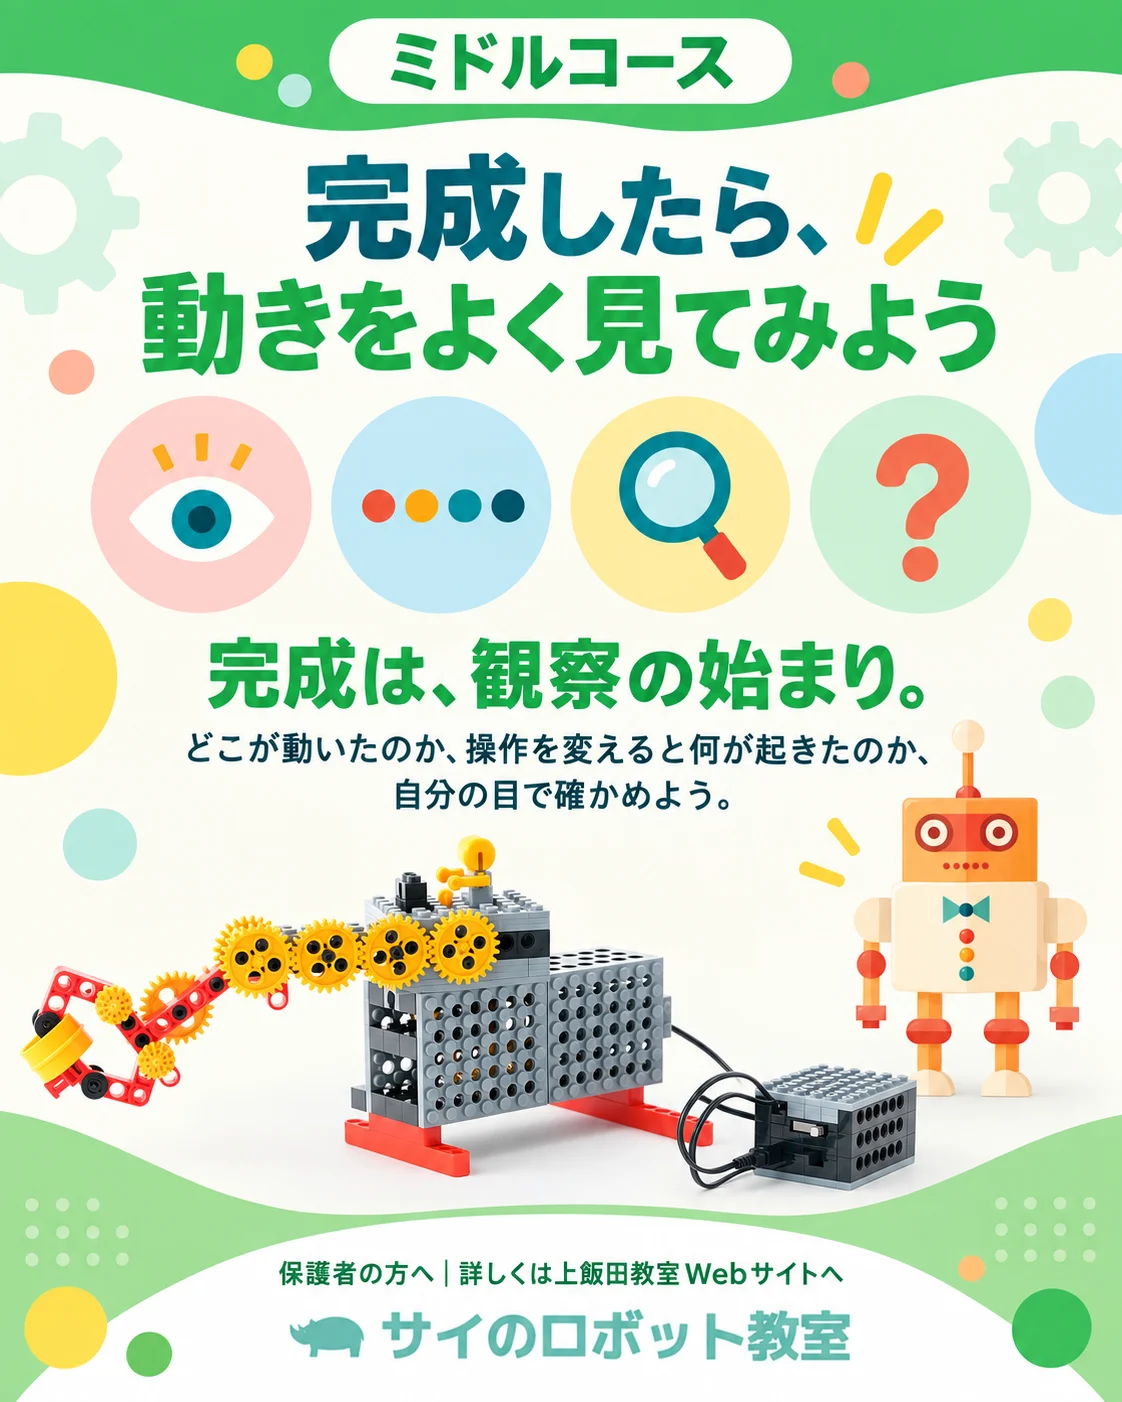
ロボアームの第1回は、長いアームとハンドを組み立て、つかむ・持ち上げる・運ぶ・離すという基本の動きを確かめるところまで進みます。
完成はゴールではなく、観察の始まりです。教室では、どこが動いたのか、操作を変えると何が起きたのかを自分の目で確かめる時間も大切にします。