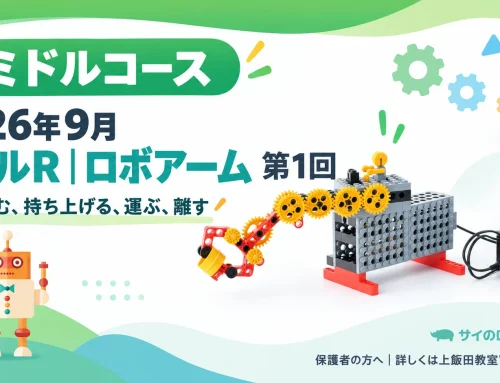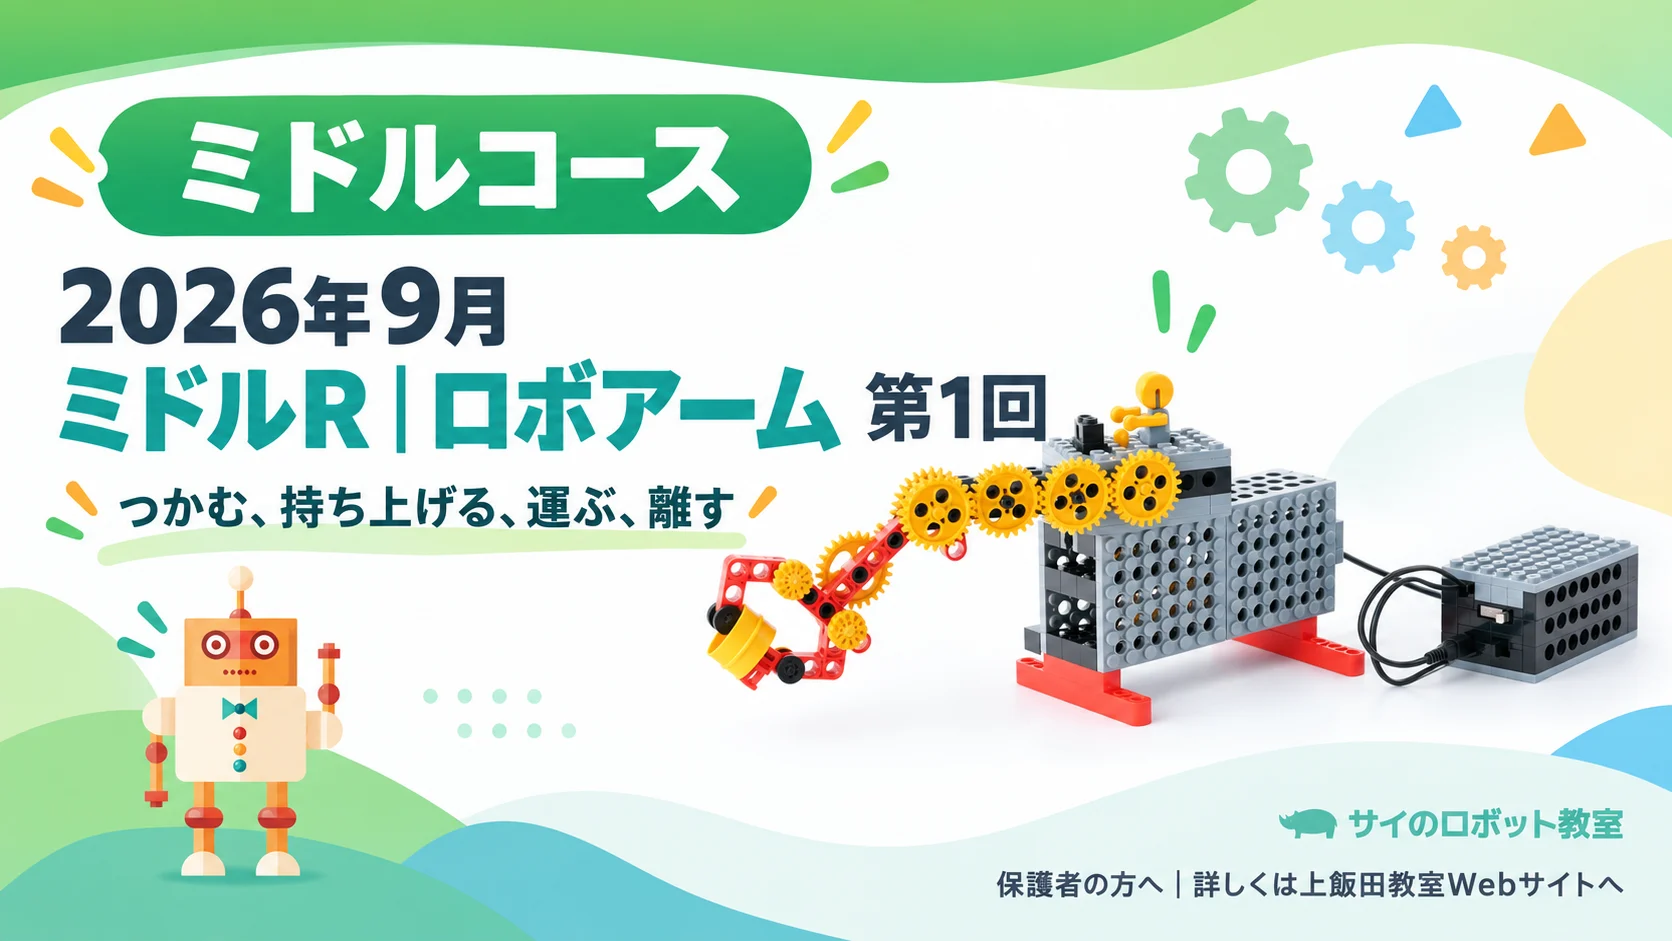
2026年9月 ミドルR|ロボアーム 第2回
2026年9月/ミドル/働くロボット「ロボアーム」
第2回は、第1回で組み立てたロボアームをもう一度動かし、その動きを観察するところから始まります。
物をつかみ、持ち上げ、運び、離す。一連の動きを確かめた後は、アームの内側へ視点を広げ、さらにプログラムによる自動運搬にも挑戦します。最後は運ぶ物を変えながら、つかみやすさや運びやすさを比べます。
まずはロボアームの動きを確かめよう
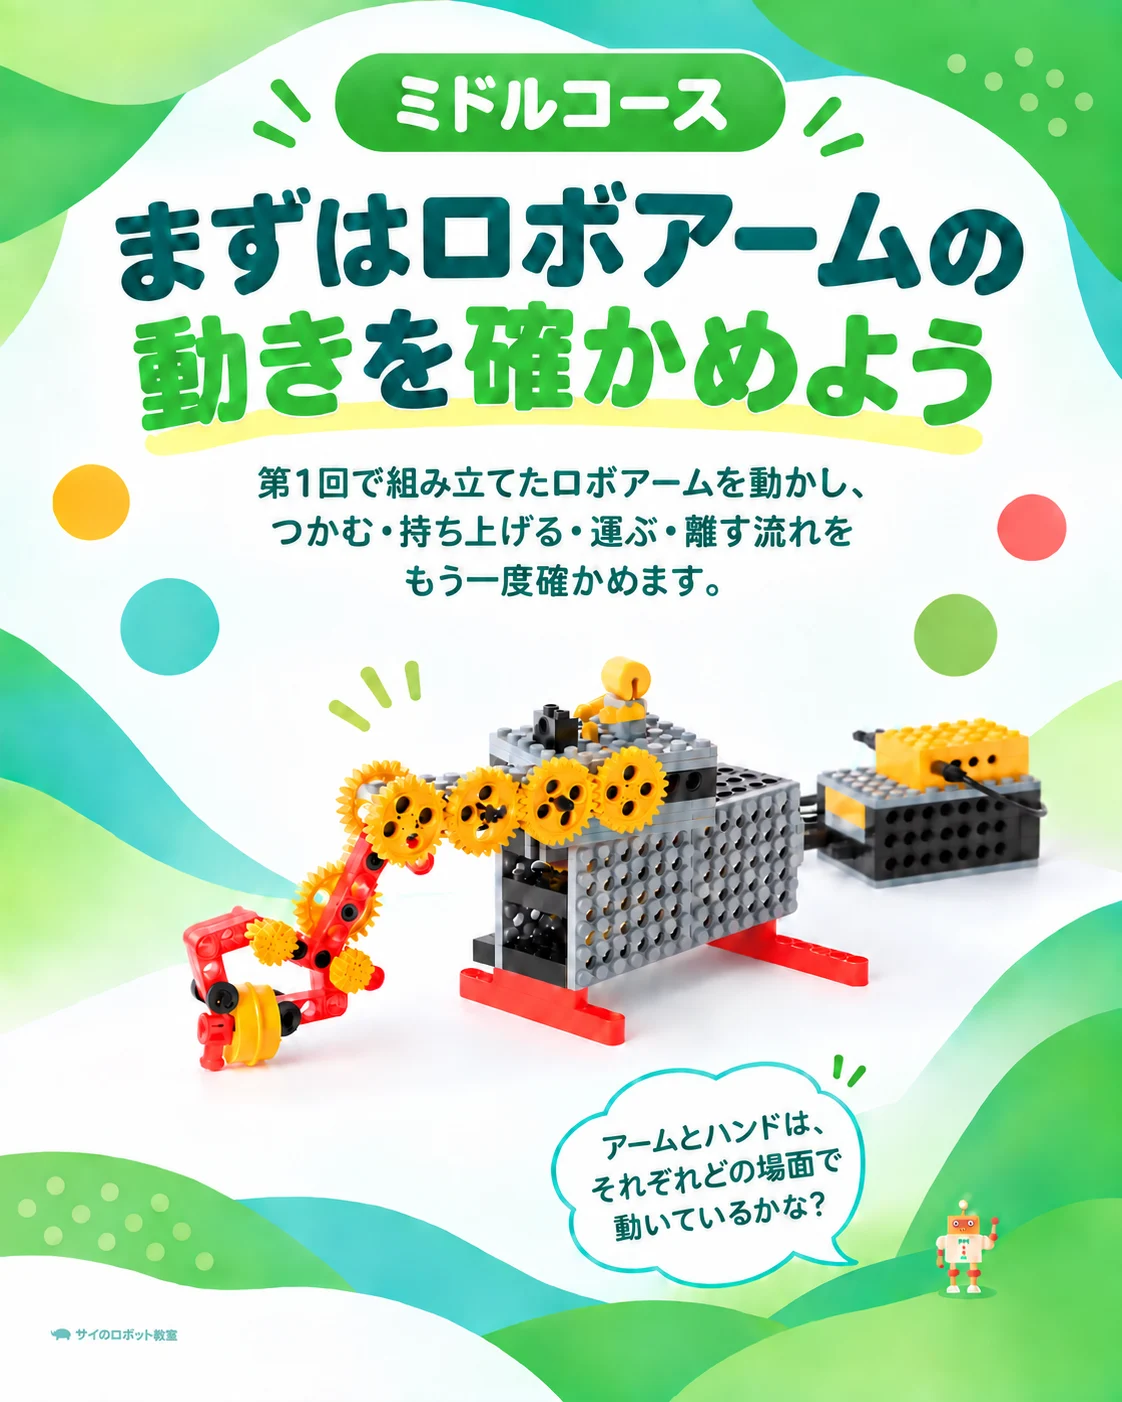
第1回で完成したロボアームを動かし、物を運ぶ一連の動きと、アームが元の位置へ戻るまでを確かめます。
同じロボットでも、動かしながら見直すと、アームとハンドがそれぞれどの場面で動いているのかに気づくきっかけが生まれます。「いま動いたのはどこだろう」と、一つひとつの動きを追ってみましょう。
アームの内側を観察してみよう
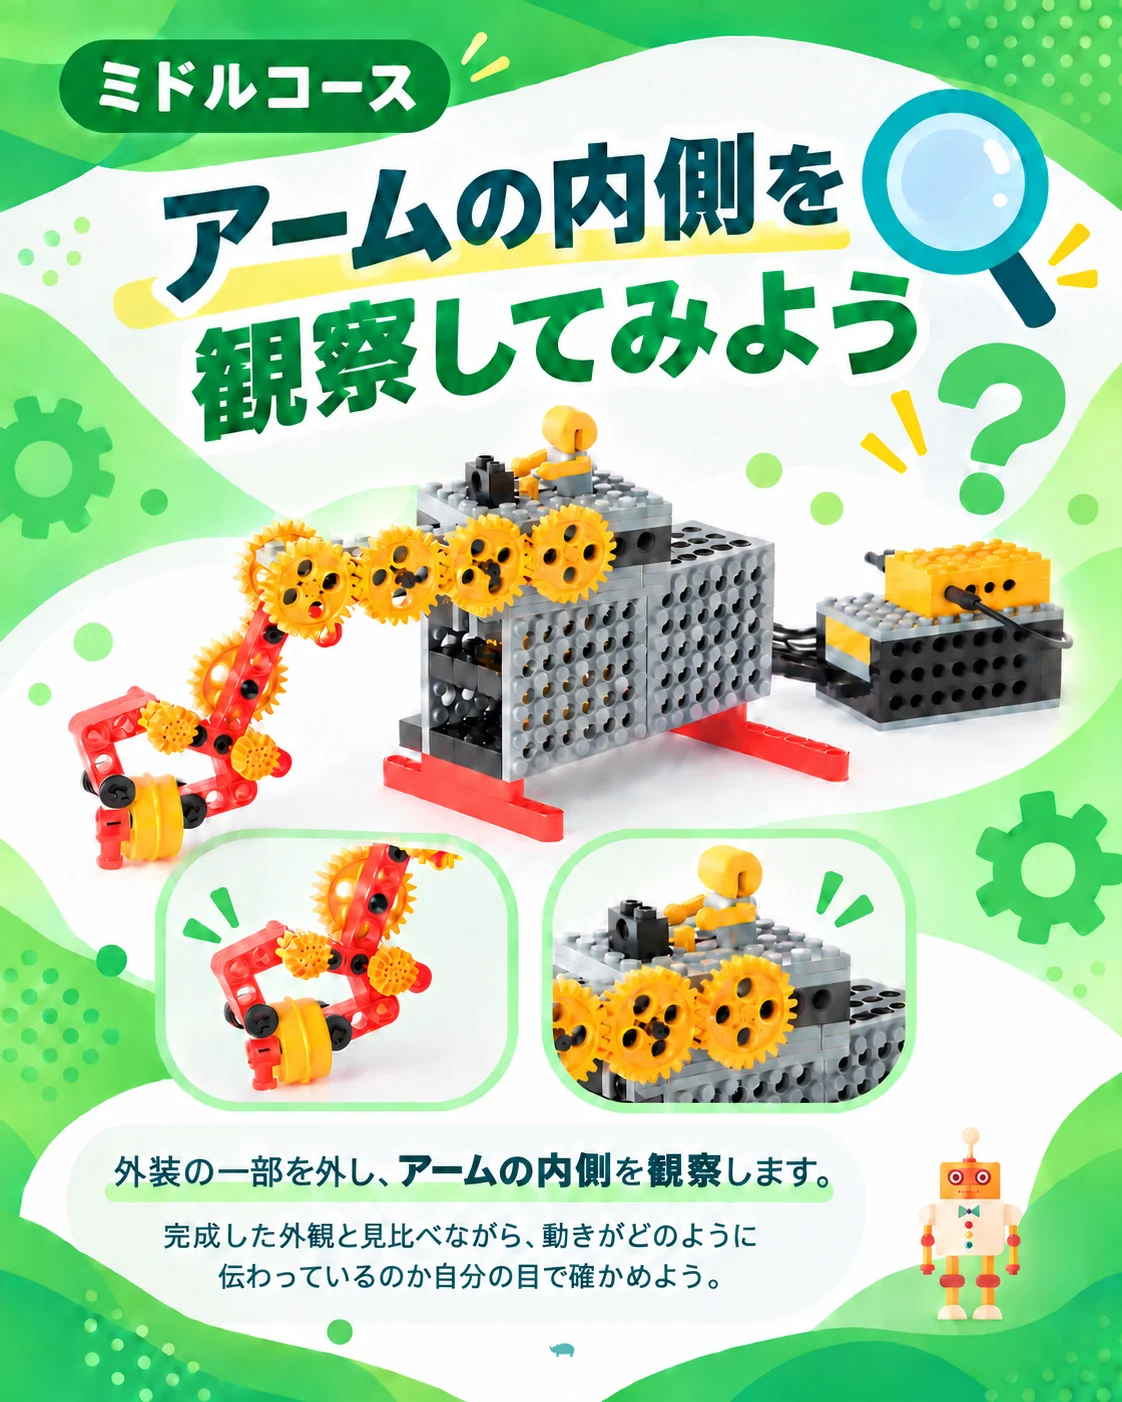
続いて、外装の一部を外し、アームの内側を観察します。完成した外観だけでは見えなかった部分へ目を向け、動きがどのように伝わっているのかを確かめる活動です。
ここでは、仕組みの答えを先に知るのではなく、実際の動きと内側の様子を見比べることが大切です。上飯田教室では、子ども自身の観察や質問を大切にし、次の工夫や振り返りにつなげられるよう支援します。
プログラムで自動運搬に挑戦
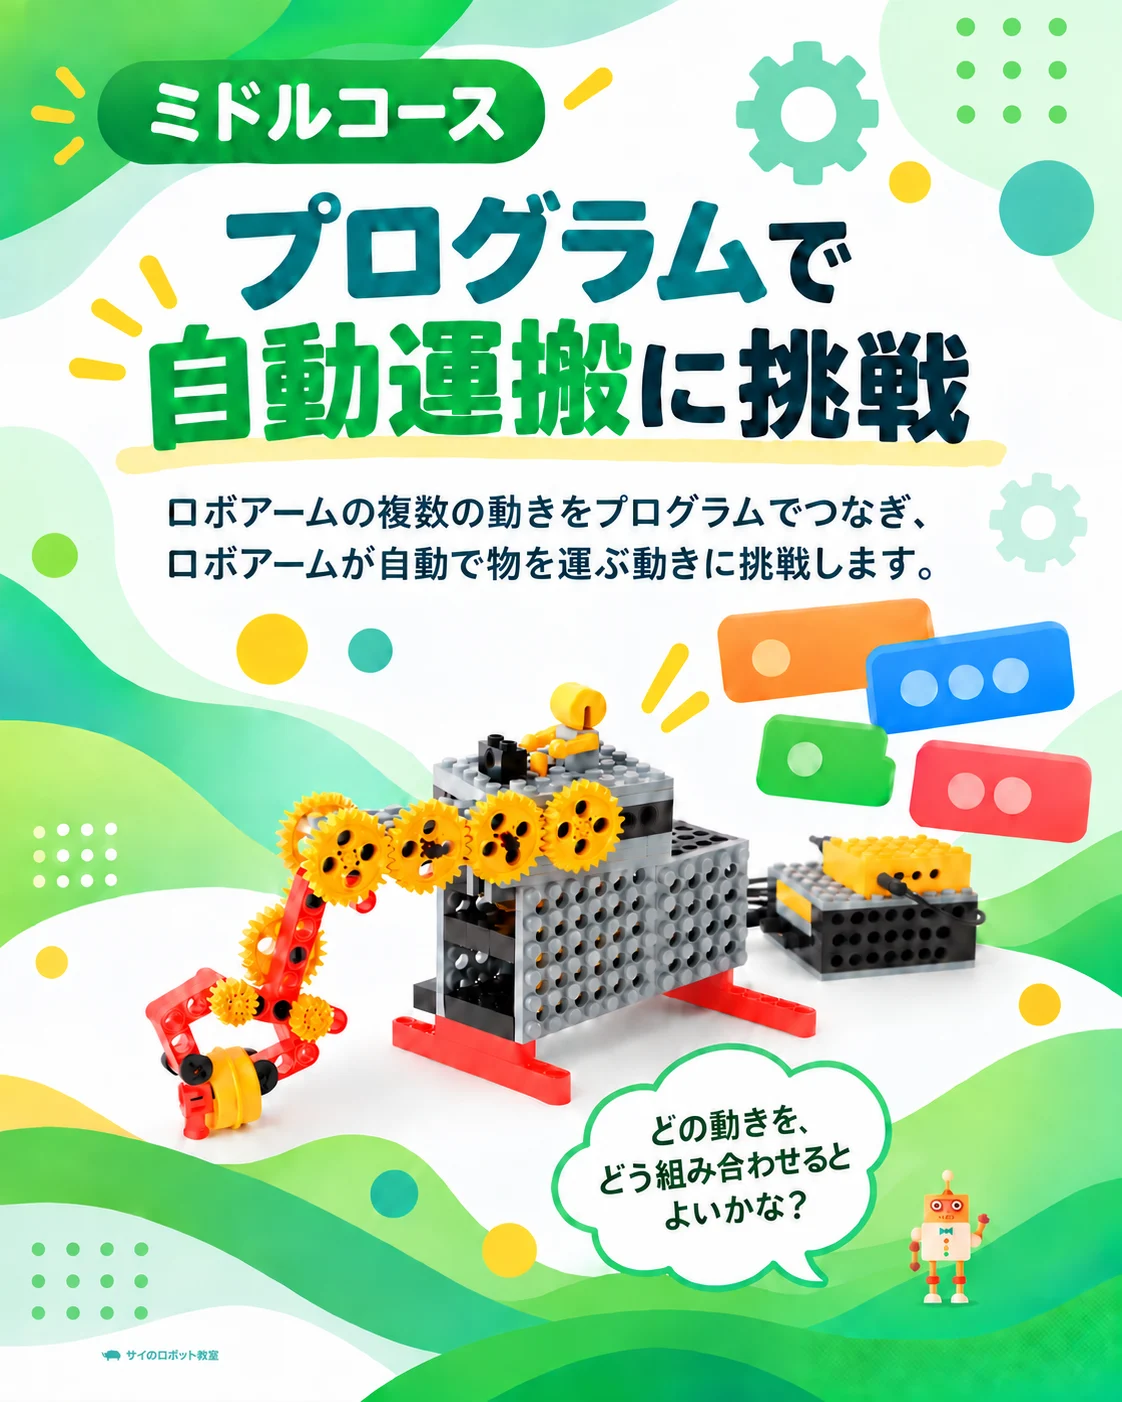
動きを観察した後は、ロボアームが自動で物を運ぶプログラミングに取り組みます。
物を運ぶためには、複数の動きをどのように組み合わせるとよいでしょうか。作ったプログラムと実際の動きを見比べながら、思い描いた動きに近づけていきます。
すぐに答えを示すのではなく、「次に必要な動きは何だろう」「どこから見直してみよう」と考えられるよう、一人ひとりのペースに合わせて支援します。
運ぶ物を変えて比べてみよう
最後は、形ややわらかさの異なる物を運んで試します。運ぶ物が変わると、つかみやすさや運びやすさはどのように変わるでしょうか。
予想して、動かして、結果を見比べる。うまく運べたときも、思ったようにいかなかったときも、ハンドと運ぶ物の様子を観察することが次の工夫につながります。