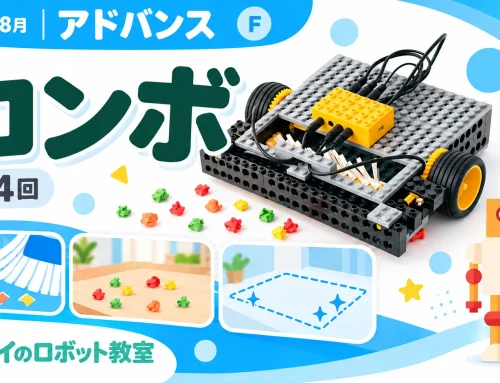
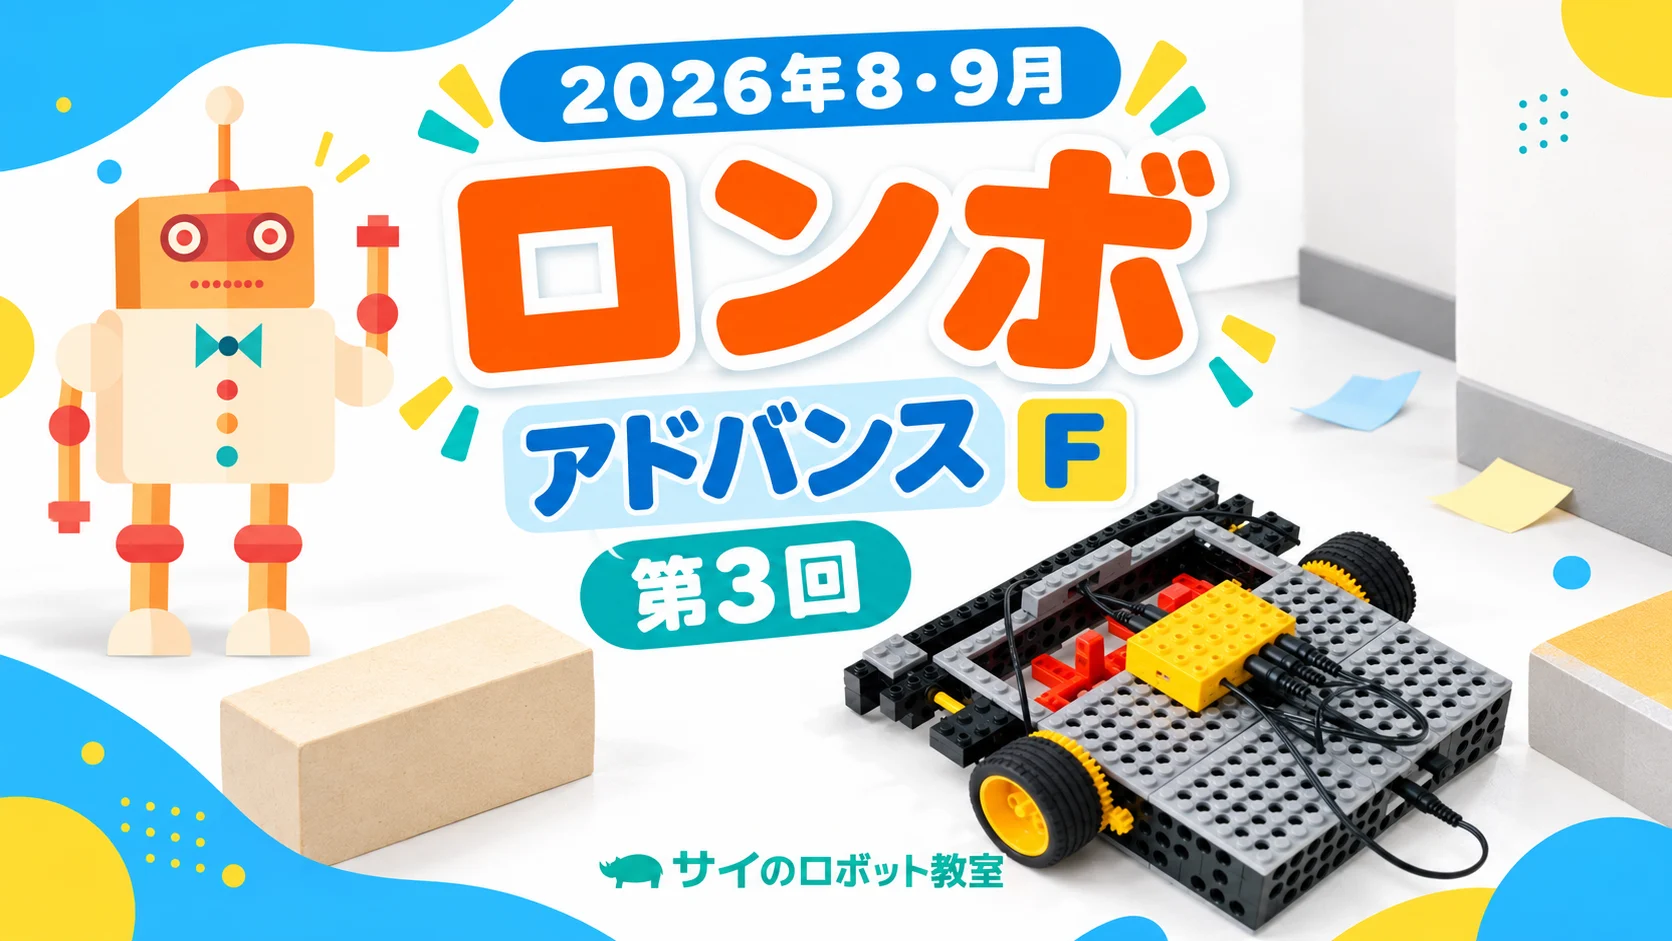
2026年8・9月 アドバンスF|ロンボ 第3回
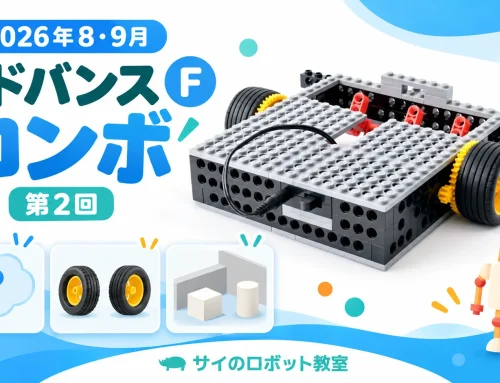
2026年8・9月のアドバンスコースFで取り組む、掃除ロボット「ロンボ」。第3回では、ぶつかる場所や段差に気づき、ロンボが動き方を変えられるように見直します。
壁際のごみにも目を向け、掃除する場所に合わせた働きを加えます。センサーやプログラムは、取り付けて終わりではありません。実際に動かし、周りの状況とロンボの反応を結びつけて確かめていきます。
ぶつかったら、どう動く?
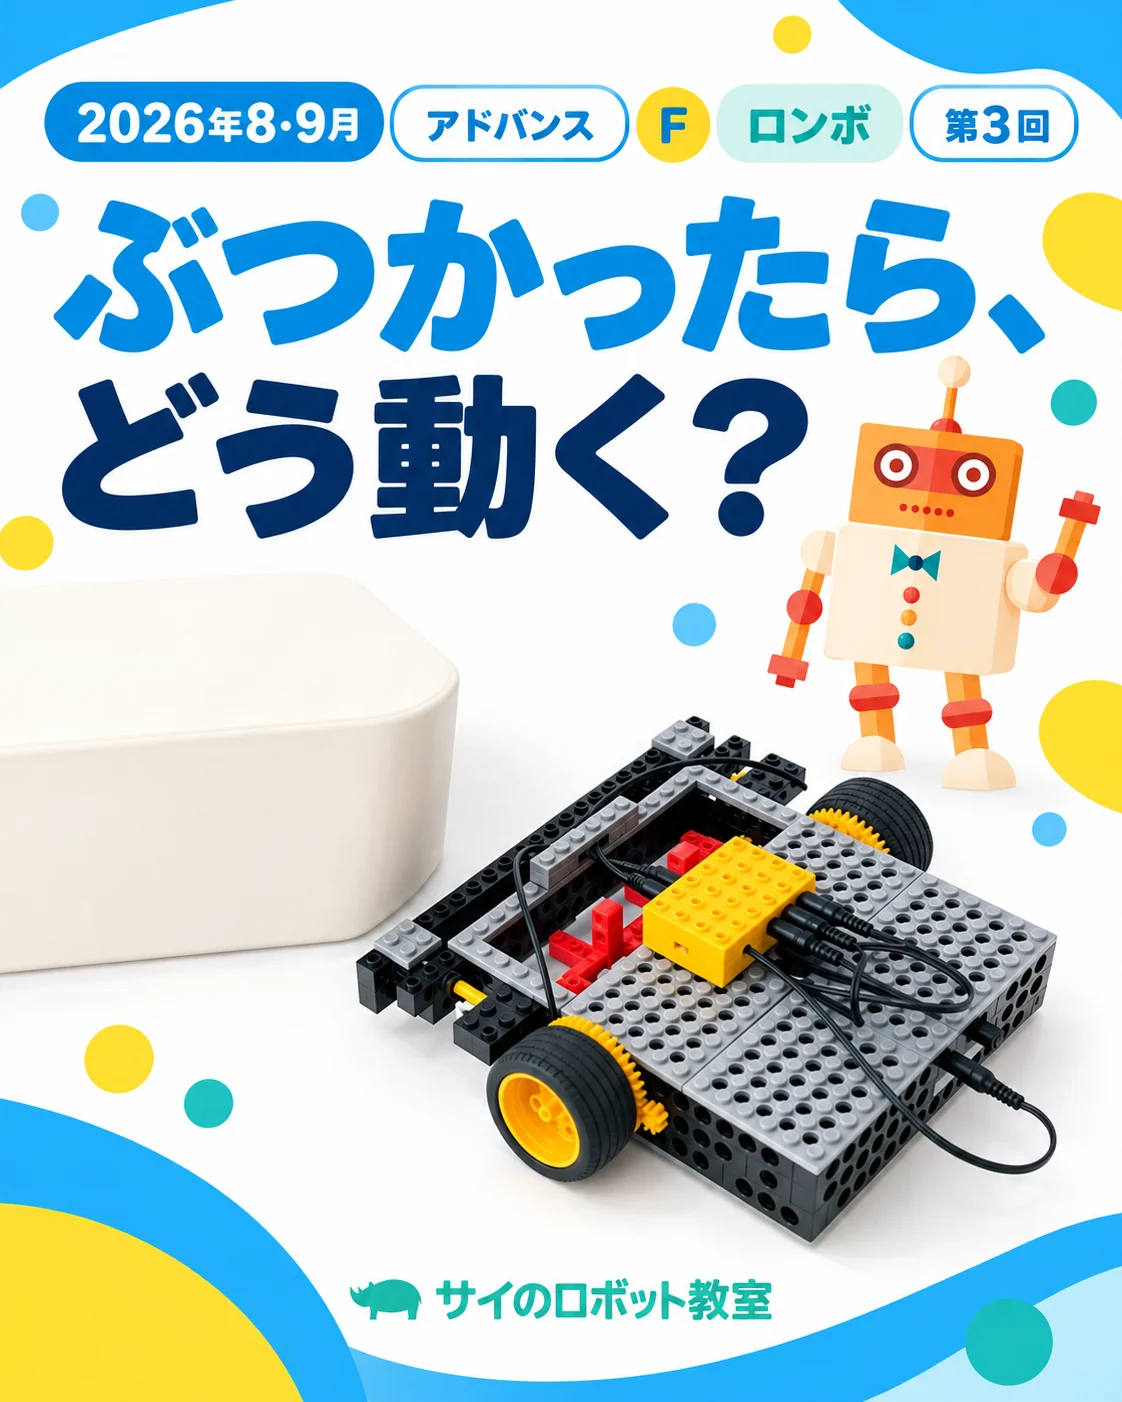
掃除する場所には、壁や家具など、ロンボの進む先に障害物があります。第3回の最初は、障害物に触れたことに気づき、向きを変えながら進めるように見直します。
「ぶつかった」という周りの変化と、その後の動きをどう結びつけるか。ロンボを実際に動かして観察することで、方向転換できるようになったプロトタイプが、障害物に触れたことに応じて動きを変える掃除ロボットへと進んでいきます。
段差に気づく動きを試す
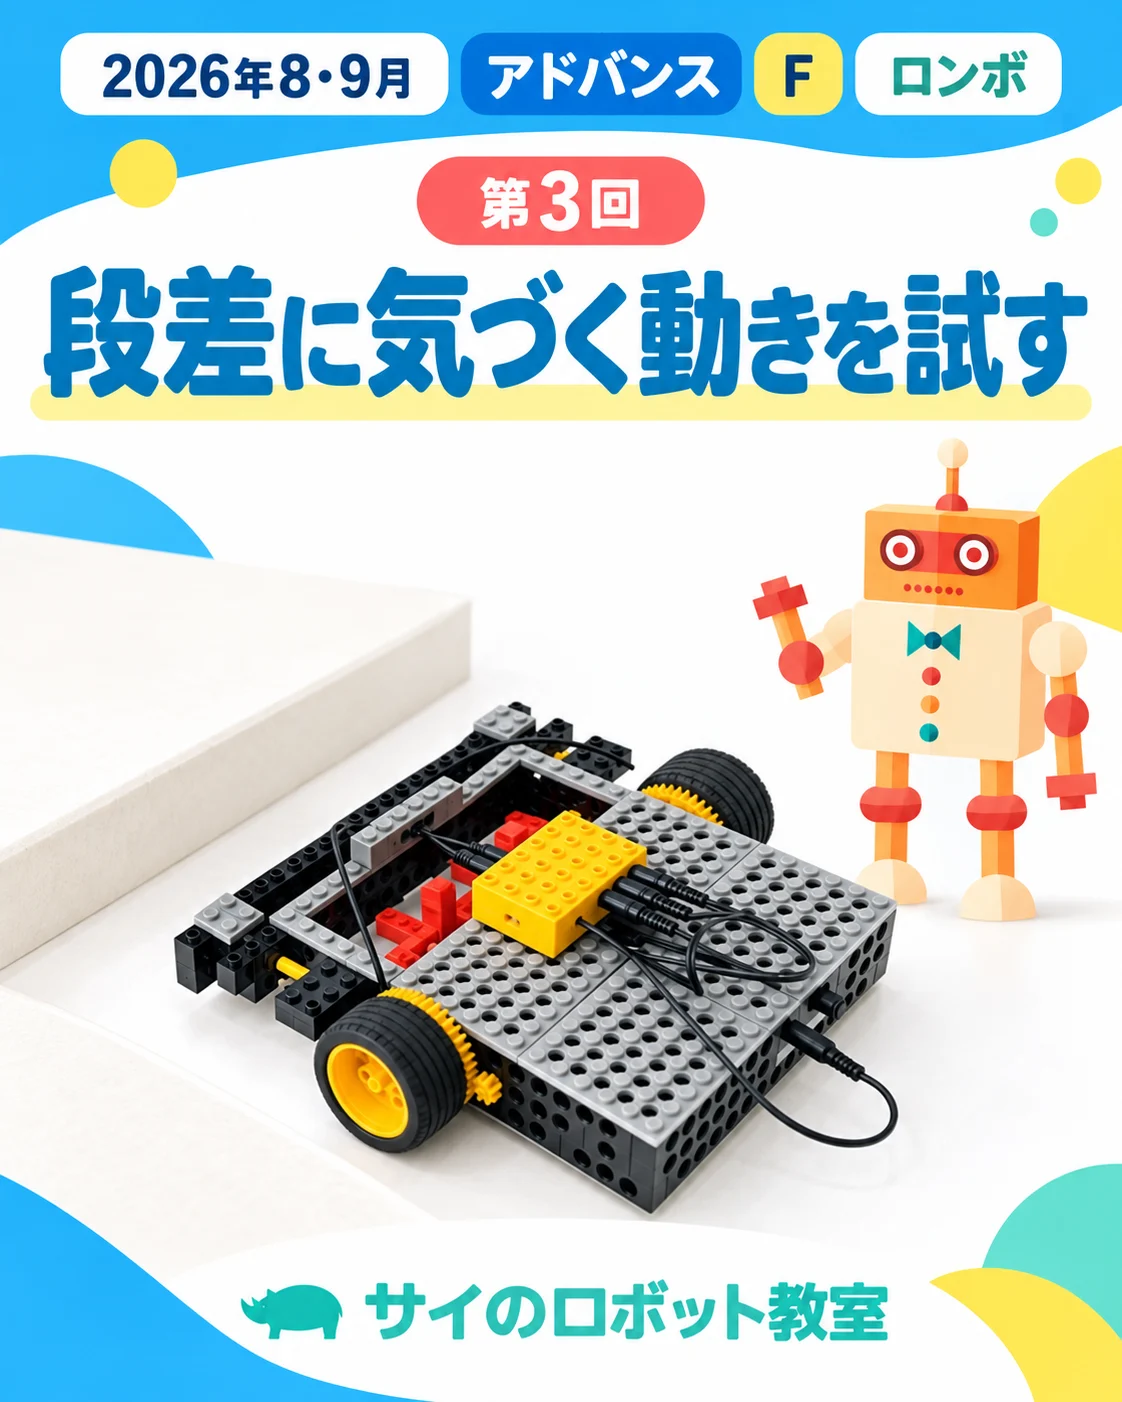
掃除の場所には、障害物だけでなく段差もあります。ロンボが段差に気づいたとき、落ちないよう進み方を変える働きを加えます。
ここで大切なのは、プログラムを組んだだけで完成としないこと。本当に段差の手前で動きが変わるか、ロンボを動かし、様子をよく見て確かめます。
試す場所で反応は変わる?
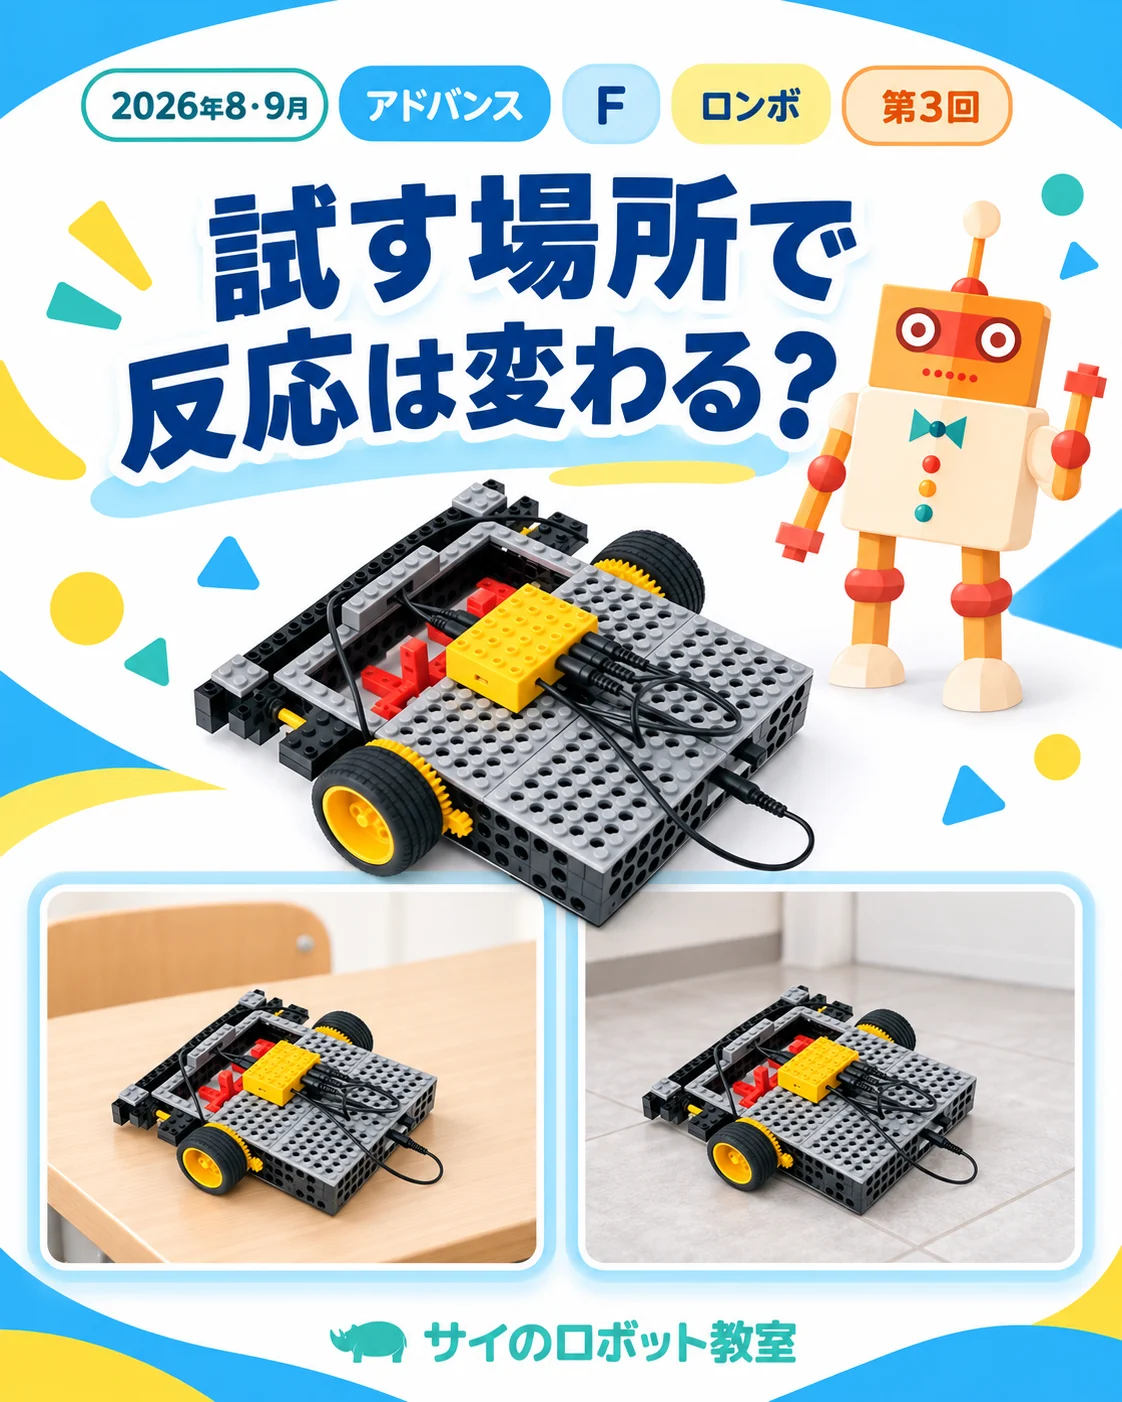
センサーの反応は、机や床など、試す場所の違いによって変わることがあります。同じロンボ、同じような動かし方でも、場所が変わると反応はどう変わるでしょう。
上飯田教室では、正しい調整値を先に伝えるのではなく、「どこで試した?」「どんな反応だった?」と問いかけながら、条件と結果を分けて見られるよう支えます。
壁際のごみへ、どう届ける?
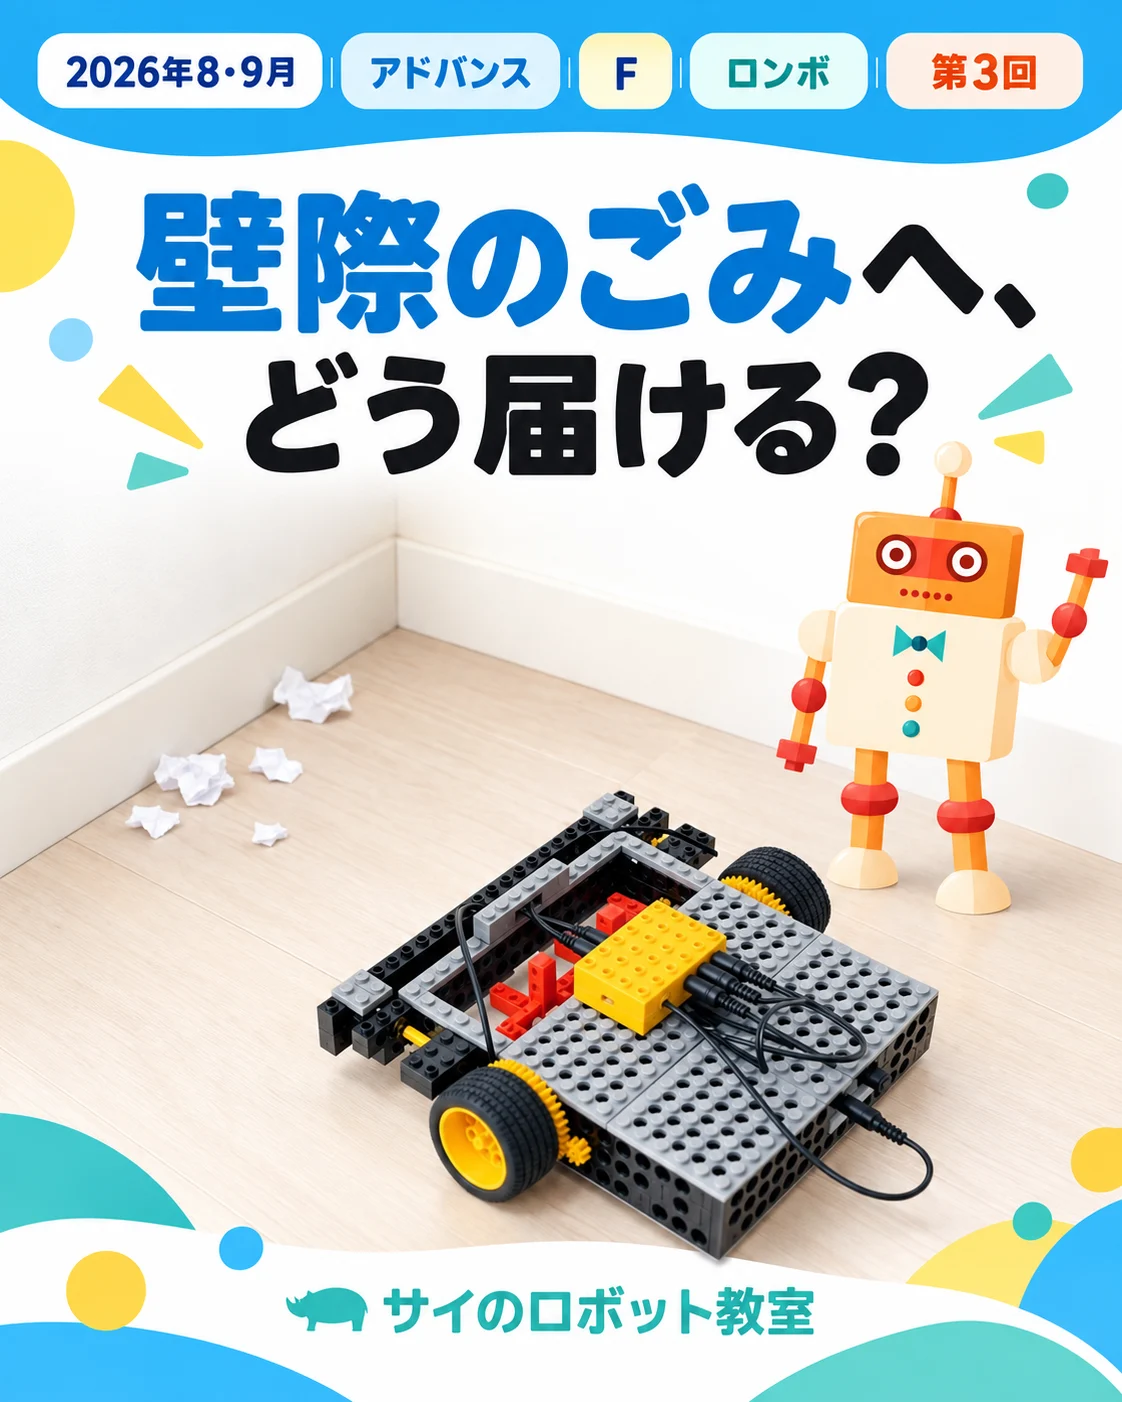
第3回の最後は、壁際のごみを中央へ寄せる働きを加えます。紙片などを使って、加えた働きが掃除にどうつながるかを確かめます。
ぶつかる場所、段差、試す面、そして壁際のごみ。ひとつずつ異なる条件に目を向け、ロンボの動きを確かめる第3回です。必要な働きを加えたあとも観察を続けることで、自分の工夫を次の問いへつなげていきます。
#サイのロボット教室 #アドバンスコース #ロンボ #掃除ロボット #センサー