足裏で感じて着地の衝撃を小さく
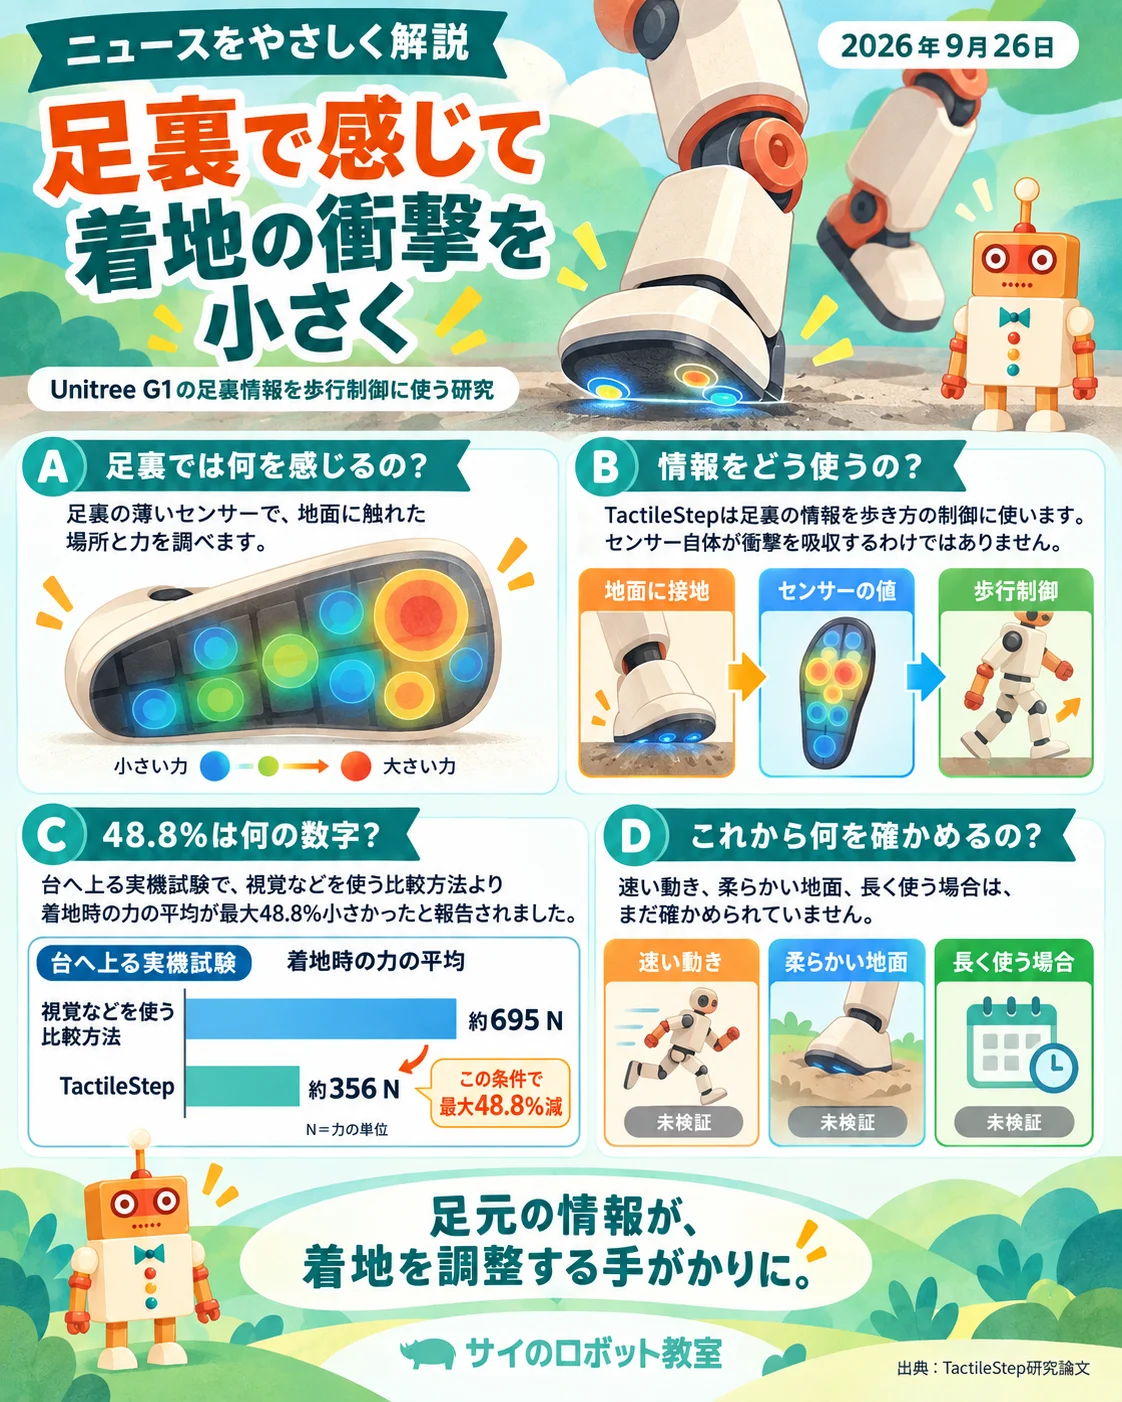
足裏では何を感じるの?
人型ロボット「Unitree G1」の足裏に、薄い触覚センサーを付けた研究です。触覚とは、触れたことを知る感覚。足裏のどこが地面に触れ、どれくらい力がかかるかを調べます。
情報をどう使うの?
研究の「TactileStep」は、足裏の情報を歩き方の制御に使う方法です。接地の様子を知り、着地や体の支え方を調整します。センサー自体がクッションのように衝撃を吸収するわけではありません。
48.8%は何の数字?
実機が台へ上る試験で、視覚などを使う比較方法より着地時の平均の力が最大48.8%小さかったと報告されました。比較対象は約695N、TactileStepは約356N。N(ニュートン)は力の単位です。すべての地面で同じ効果が出るという意味ではありません。
これから何を確かめるの?
速く動く場合や柔らかい地面、長く使ったときについては、まだ確かめられていません。足元の情報が、ロボットの着地を考える手がかりになりそうです。
公式情報
研究論文「TactileStep」:https://arxiv.org/html/2609.28959
フィジカルAIニュース(Yasuhito Morimoto):https://note.com/yasuhitoo/n/nbb172b9520ad
#ロボット #ヒューマノイド #触覚センサー #歩行制御 #TactileStep