ロボットが失敗から動きをなおす
AIの予想と実際の動き
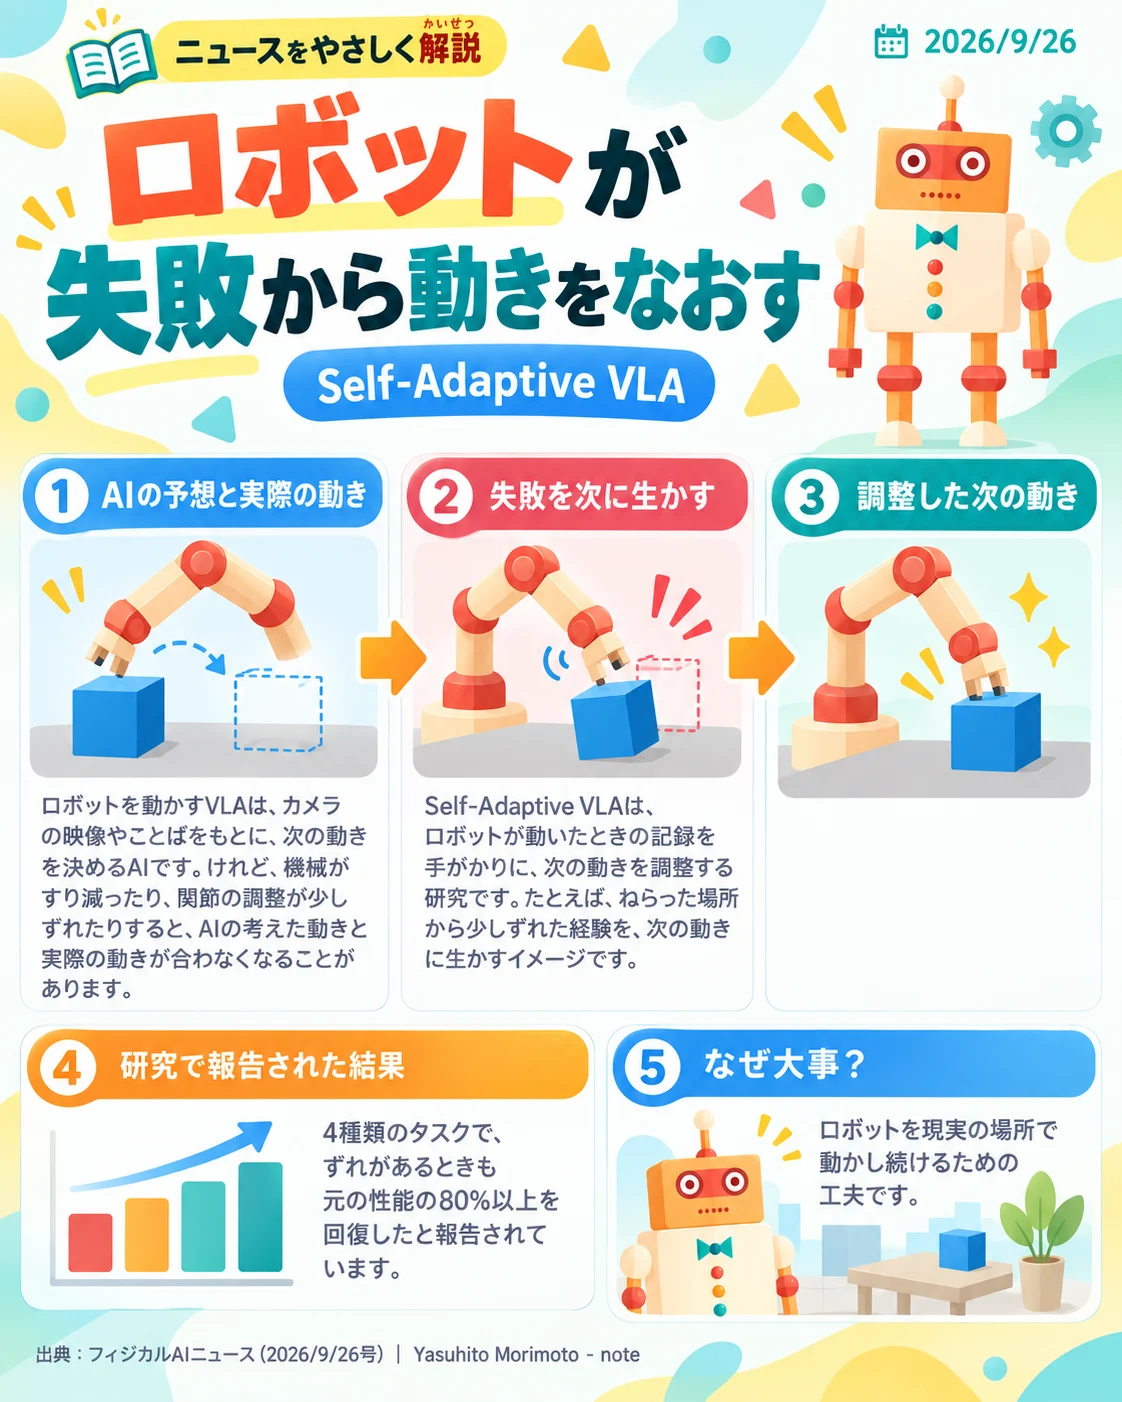
ロボットを動かすVLAは、カメラの映像やことばをもとに、次の動きを決めるAIです。けれど、機械がすり減ったり、関節の調整が少しずれたりすると、AIの考えた動きと実際の動きが合わなくなることがあります。
失敗を次に生かす
Self-Adaptive VLAは、ロボットが動いたときの記録を手がかりに、次の動きを調整する研究です。たとえば、ねらった場所から少しずれた経験を、次の動きに生かすイメージです。失敗をそのままにせず、実機で起きた変化に合わせようとします。
研究で報告された結果
論文では、細かな両手作業など4種類のタスクで、機械のずれがある場合も、もとのAIの性能の80%以上を回復したと報告されています。これは研究での結果で、どんなロボットでも同じように動くと決まったわけではありません。
なぜ大事?
ロボットを現実の場所で使うには、毎回まったく同じ状態とは限らない機械に対応する工夫が必要です。失敗した経験から動きを調整する方法は、ロボットが実際の環境で動き続けるための研究の一つです。
公式情報
出典:フィジカルAIニュース(2026/9/26号)|Yasuhito Morimoto – note
論文:Self-Adaptive VLA for Robust Robot Deployment
#フィジカルAI #ロボット #VLA #AI研究 #ロボット制御