四足歩行ロボットが栗拾いに挑戦!
どこで実験したの?
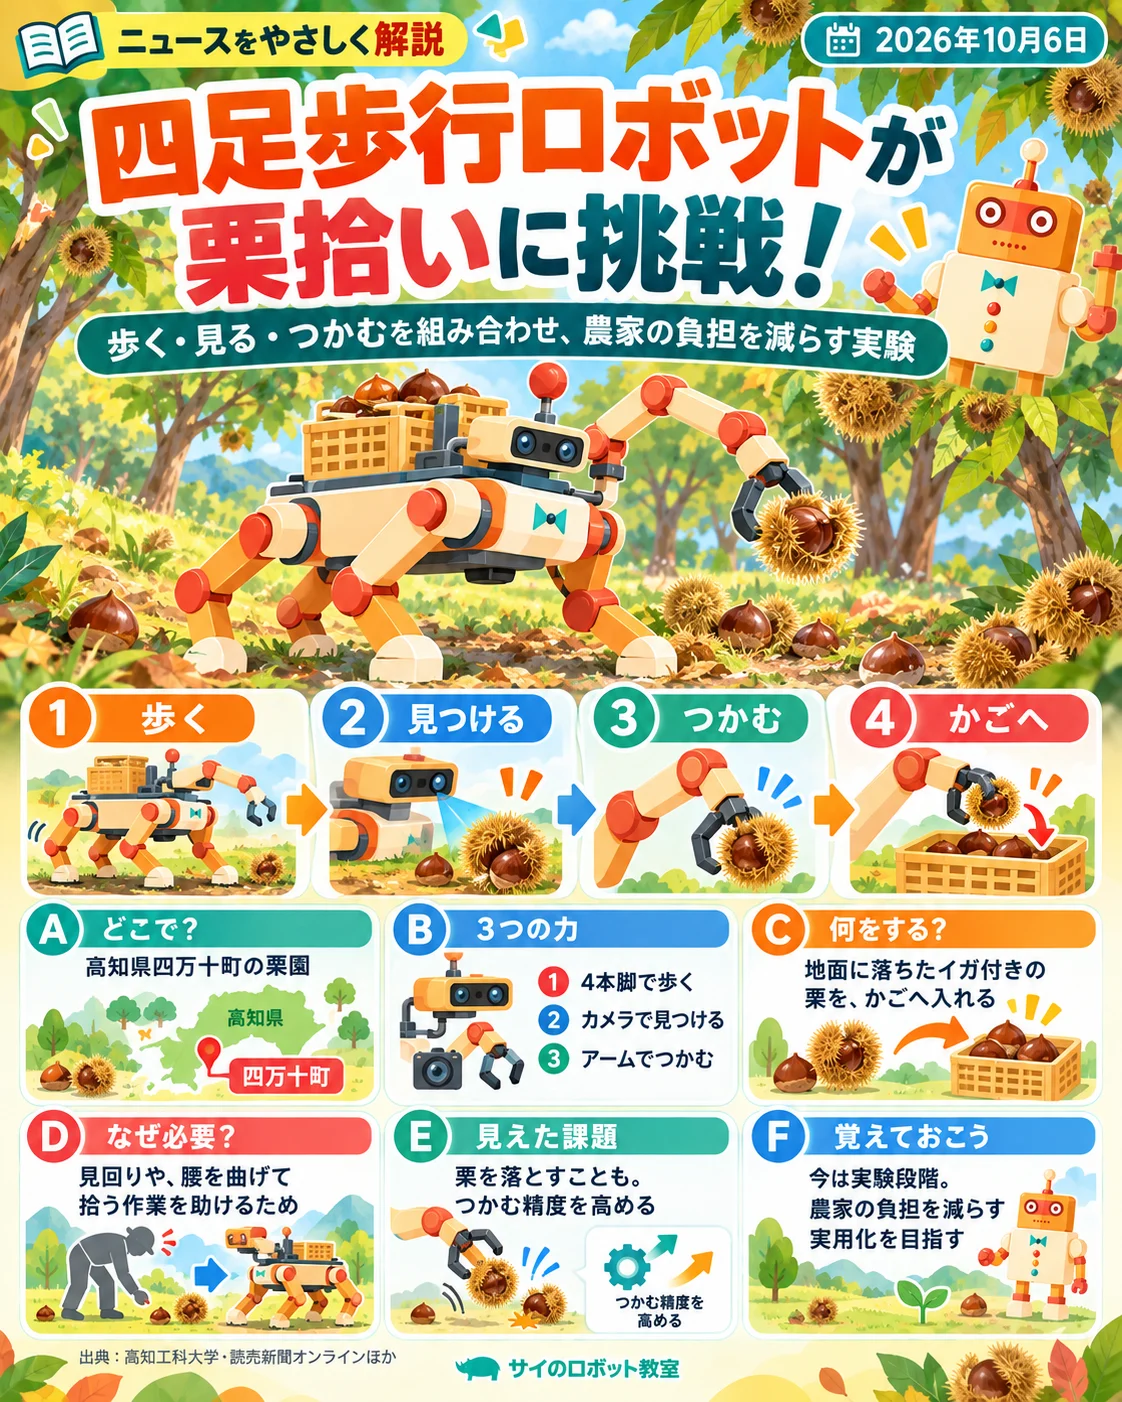
2026年10月6日、高知県四万十町十川の栗園で、高知工科大学などの研究チームが公開実験を行いました。でこぼこした地面でも動きやすい4本脚のロボットを使います。
どうやって栗を見つける?
地面に落ちたイガ付きの栗をカメラやセンサーで発見。ロボットが近づき、ロボットアームでつかんで、かごへ入れる動きを確かめました。
なぜロボットが必要?
栗はいつ落ちるか分からず、農家は何度も見回り、腰を曲げて拾います。高齢化や人手不足が進む中、ロボットが集めれば、体と時間の負担を減らせる可能性があります。
実験で分かったことは?
研究チームは栗園で動きの正確さや速さを観察しました。スムーズに拾えた一方、栗を落とす場面もあり、実用化へ向けてつかむ精度を高める課題も見つかりました。
覚えておこう
大切なのは「四足歩行・カメラ・アーム」の組み合わせ。歩く、見る、つかむ役割をつなぐことで、ロボットが農作業を助ける道が広がります。ただし実験段階です。
公式情報
高知工科大学 画像情報工学研究室:栗収穫の公開実験を行ってきました
高知工科大学:プレスリリース一覧
読売新聞オンライン:「栗の収穫ロボットに任せて」 高齢農家の負担軽減に…
高知さんさんテレビ:過酷な栗拾いは《収穫ロボット》にお任せ!
#四足歩行ロボット #栗拾い #高知工科大学 #四万十町 #農業ロボット